magyar
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Megbízható UPC Zero Point Positioning Series gyártó a nagy pontosságú munkatartáshoz
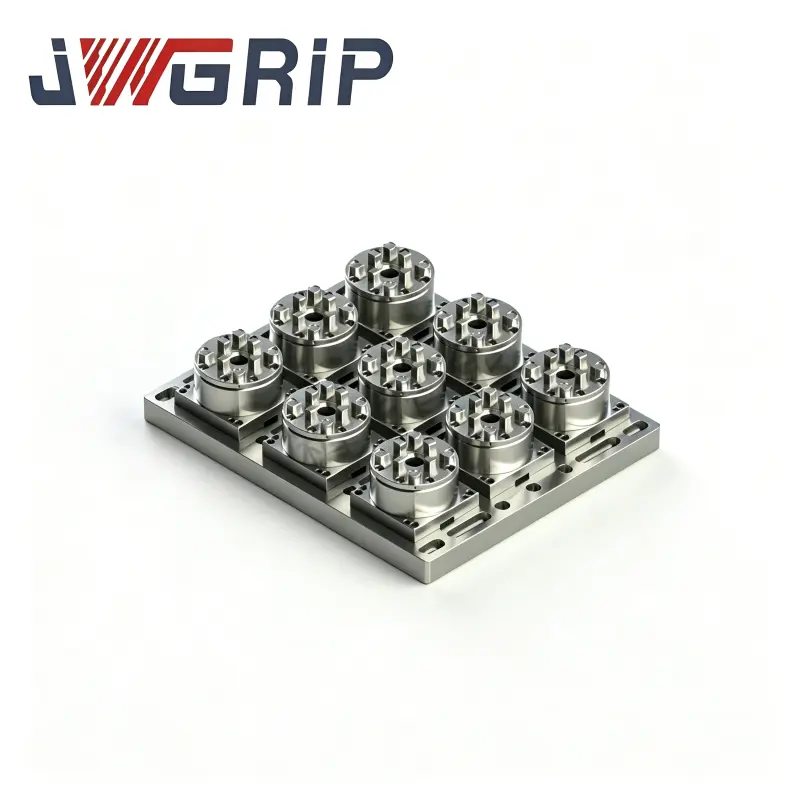
A UPC Zero Point Positioning Series ipari OEM és ODM beszállítójaként,JWGRIPSzerkezeti iterációt, mechanikai validálást és tömeggyártást végez robot-illesztett raklapokhoz, mágneses helymeghatározó alapokhoz és mechanikus összekötő karokhoz. Ezt a robotkompatibilis helymeghatározó hardvercsomagot olyan gyártók számára fejlesztették ki, akik a meglévő CNC gépi bázisuk felújítása nélkül kívánják bővíteni a robotizált anyagmozgatási kapacitást. A hardverportfólió mellett kompatibilis szerszámozási eredmények érhetők el, ha párosítjákNullapontos raklap sorozatés a Zero Point Clamping Chuck sorozat, hibrid kézi-automata helymeghatározó munkafolyamatokat alkotva az egész műhelyszinten. Minden kulcsfontosságú párosítási méret szigorúan követi az egységes interfész-szabványokat, hogy garantálják a zökkenőmentes, sorozatok közötti együttműködést.
Alkalmazási szűk keresztmetszet
Sok hagyományos nullapontos hardverkészletet kizárólag kézi be- és kirakodási műveletekhez fejlesztettek ki. Amikor a gyárak robotkarokat adnak hozzá a pilóta nélküli gyártáshoz, gyorsan gyakorlati akadályokba ütköznek. A szabványos raklapokból hiányoznak a dedikált mechanikus megfogó funkciók, a hagyományos tokmányok nem tudják stabilan fogadni a robot által szállított raklapokat, és a kezelőknek további módosítási munkákkal kell szembenézniük, hogy a régi hardvert illeszkedjenek a robotállomásokhoz.
Mi a teendő, ha ugyanazon a gépállomáson szeretne rugalmasan váltani a kézi működtetés és a robotkezelés között? Sok korai automatizálási megoldás arra kényszeríti a műhelyeket, hogy állandóan válasszanak egy módot. Vagy teljesen automatikusan fut, és elveszíti a gyors kézi beavatkozást, vagy ragaszkodik a kézi betöltéshez, és feladja a világítási termelési potenciált.
Hogyan kerülheti el a költséges teljes körű hardvercserét a robotok utólagos felszerelésekor a meglévő gépekre? Az összes raklap és tokmány teljes cseréje súlyos tőkeveszteséget okoz. Sok termelési menedzser keres olyan moduláris kiegészítő hardvert, amely együtt tud működni jelenlegi nullapontos infrastruktúrájával. Ez a sorozat pontosan itt kínál kézzelfogható gyakorlati értéket
Moduláris szerszámelemek
UPC Zero Point Raklap Power Chuck: Ez az integrált raklapegység beépített erős szorítóelemeket tartalmaz. A robot közvetlen megfogására és elhelyezésére tervezték, eltávolítja az extra közbenső adaptereket. Mechanikus karokkal közvetlenül átadható és emberi érintés nélkül rögzíthető, így kiválóan alkalmas folyamatos kötegelt alkatrész-feldolgozásra, felügyelet nélkül.
UPC mágneses nullapontos raklap: mágneses helymeghatározási logikát alkalmaz, amely különbözik a tisztán mechanikus reteszelési sémáktól. A mágneses előpozícionálás a helyén tartja a raklapot, mielőtt a formális mechanikus reteszelés érvénybe lépne. Ez az előpozícionálási funkció hatékonyan megakadályozza a raklap elcsúszását vagy elmozdulását a robot nagysebességű mozgása és a gyors átviteli műveletek során. Feltűnően jól teljesít vékonyfalú munkadaraboknál és könnyű szerkezeti egységeknél.
UPC csuklópántos függesztőkar a robot gyorscserélő szerszámváltójához: A robotkarimákra szerelt mechanikus végrehajtó végként szolgál, ez a csuklókar a cél raklapok megfogását, emelését és szállítását végzi. Szerkezeti méretei pontosan illeszkednek a UPC-sorozatú raklapok külső profiljához, elkerülve a helytelen megfogást és a leesést a nagy sebességű robotciklusok során.
UPC központosító szegmensek nullpont befogórendszerhez: Ezek a központosító szegmensek cserélhető pozicionáló segédkomponensekként működnek. Finoman hangolják a nullaponttűrést, amikor a raklapok és a gépoldali tokmányok érintkeznek egymással, így kompenzálják a hosszan tartó műhelymunka során keletkező kisebb összeszerelési eltéréseket. Meghosszabbítják a teljes helymeghatározó készlet használható élettartamát.
Előkészületek és szabályok a hibrid töltési módok váltásához
Milyen előkészületeket kell elvégezni a vegyes üzemmódú kapcsoláshoz?
Tartsa be az egységes alapszabványokat mind a robot által kiszolgált UPC raklapokra, mind a kézi működtetésű, a Zero Point Pallet Series-ből származó raklapokra. Az azonos húzócsapos specifikációk garantálják a fizikai cserélhetőséget ugyanazon a gépoldali tokmányon.
Milyen működési szabályokra kell figyelni az üzemmódváltás során?
Ha robotgyártásról kézi beállításra vált, a kezelőknek nem kell szétszerelni vagy módosítani a gépoldali tokmányt. Csak a UPC sorozatú robot-orientált raklapokat helyettesítik hagyományos kézi rakodólapokkal. Nincs szükség ismételt tapintásra vagy nullapont-visszaállítási munkára.
Milyen rejtett kockázatokra kell figyelni vegyes módú munkafolyamatoknál?
Ügyeljen a robotfogás súlyhatáraira. A munkadarabok és a rögzítőelemek össztömege nem haladhatja meg a UPC csuklós függesztőkar névleges terhelését a robot gyorsváltó szerszámváltóhoz. A túlterhelés pozicionálási eltolódást és mechanikai deformációt vált ki.
Teljesítményértékelés
Robot-ismétlési pontosság: Ez nem pusztán a rögzítés utáni statikus pozicionálási pontosság. Meg kell vizsgálni a pozícióeltérést is, amely a robot megragadása, emelése, mozgatása és elhelyezése során keletkezik. Az átvitel során bekövetkező kisebb eltérések több feldolgozási ciklus után nyilvánvaló mérethibákká bővülnek.
Mágneses rásegítésű szerkezetek környezeti alkalmazkodóképessége: A vasalapú vágóforgácsokkal feltöltött műhelyekben a mágneses típusú raklapmodellek hatékony forgácstaszító kialakítást igényelnek, hogy megakadályozzák a vashulladékok mágneses felületekre tapadását és a helymeghatározási síkság romlását.
Mechanikus szerkezet ütésgátló teljesítmény: A robotkezes elhelyezési műveletek bizonyos érintkezési hatást okoznak. A vasalat szerkezeti szilárdságának el kell nyelnie a gyakori ismétlődő ütéseket a referenciafelületek maradandó deformációja nélkül.
Anyag- és kivitelezési jellemzők
A fő szerkezeti testek nagy szilárdságú edzett ötvözött acélt használnak. A kulcskereső érintkező felületek többlépcsős precíziós csiszolási folyamaton mennek keresztül. A mágneses típusú raklapegységek ismételt mágneses erő csillapítási öregedési teszten mennek keresztül, hogy biztosítsák a mágneses előpozicionálási kapacitás stabil maradását több ezer munkaciklus után.
A UPC Nullapont Positioning Series összes alkatrésze fenntartja az interfész-kompatibilitást a nullapontos rögzítőkokmány sorozattal. A gyáraknak nem kell eldobniuk a meglévő gépoldali tokmányokat, amikor robotképes raklapokat vezetnek be. A meglévő hardvereszközök továbbra is működhetnek az új automatizált gyártási elrendezésben.
A nem szabványos módosítási támogatás kiterjed a megfogó horony méreteire, a mágneses erő intenzitás beállítására és a kapcsolókar-rögzítő karima méreteire, alkalmazkodva a piacon lévő különféle főbb robotmárkájú karimaszabványokhoz.
Napi karbantartás
A robotorientált helymeghatározó hardver nem nyújt teljes teljesítményt csak egyszerű telepítéssel. A napi menedzsmentnek kombinálnia kell a robotmozgás paramétereinek hangolását, a mágneses felületek rendszeres forgácstisztítását és a kapcsolókar-csukló hézagának időszakos ellenőrzését. Még a kiváló minőségű moduláris hardverek is rejtett kockázatokat rejtenek magukban, ha kihagyják a rutin karbantartási lépéseket. Sok automatizálási projekt alulteljesítményes esete inkább az elhanyagolt napi ellenőrzésből ered, nem pedig magának a hardvernek a hibájából.





- View as
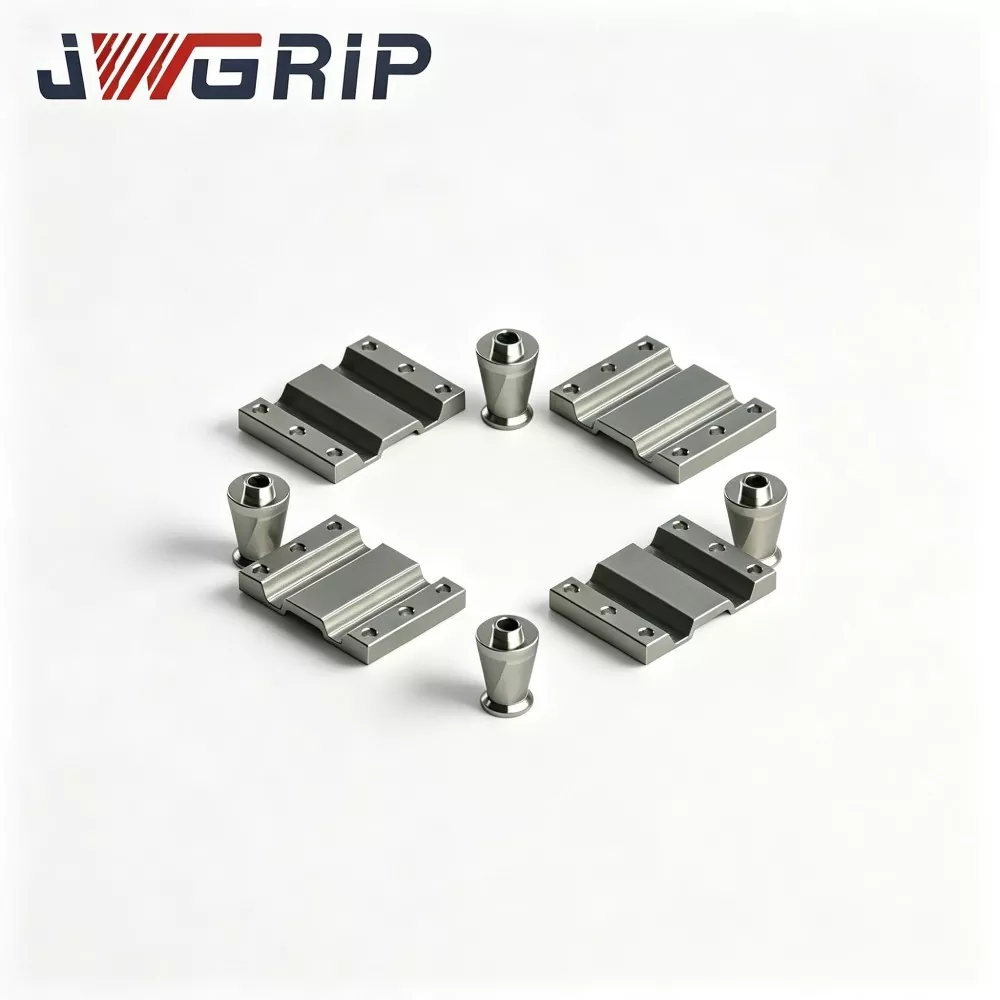
UPC központosító szegmensek nullapontos rögzítőrendszerhez
A JWGRIP a professzionális gyártója és szállítója a zérópontos rögzítőrendszerekhez készült testreszabott UPC központosító szegmensek Kínában, szabványos specifikációkkal, teljesen raktáron. Ezek a központosító szegmensek a professzionálisan a UPC nullpont befogórendszerekhez tervezett alapvető támasztó tartozékokként szolgálnak a nullpont befogó egységek magillesztő és karbantartó elemeiként. A nagy keménységű ötvözött acélanyagoknak és a szabványos precíziós megmunkálási technológiának köszönhetően közvetlenül hozzáilleszthetők az összes UPC szabványos nullpont tokmányhoz extra kiegészítő tartozékok nélkül, támogatva a szabványos összeszerelést és a testre szabott módosításokat, hogy megfeleljenek a különféle szerelvény-illesztési és berendezés-korszerűsítési igényeknek.
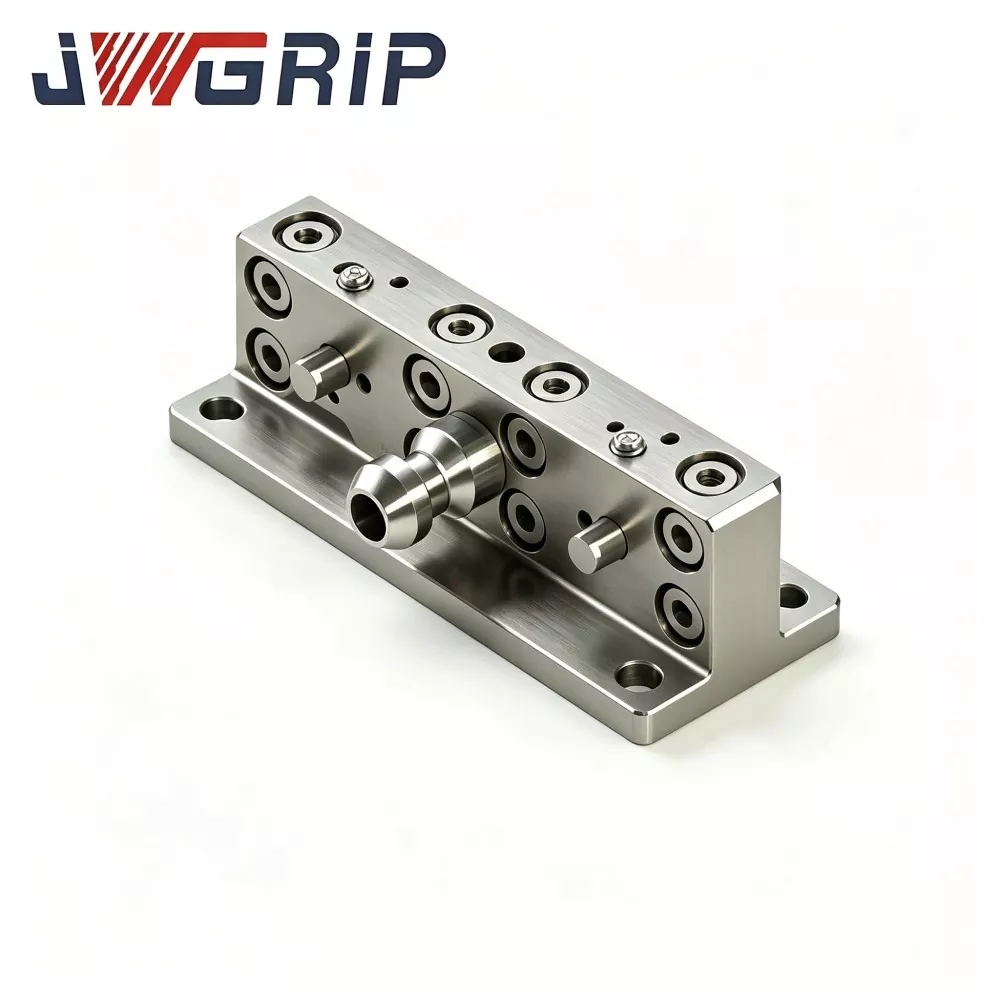
UPC csuklós csuklókar a robot gyorscsere szerszámváltóhoz
A JWGRIP egy professzionális OEM-exportőr a UPC csuklós csuklós karok számára a robot gyorscsere-szerszámváltóhoz Kínában. Ez egy alapvető szerkezeti összekötő alkatrész, amelyet kifejezetten a robotok automatikus fixture cseréjéhez és a pilóta nélküli CNC rugalmas gyártócellákhoz terveztek. Ez a kulcsfontosságú erőátviteli közeg a robotvég-effektor és a UPC nullpontos raklapkészletek között, ez az optimalizált zsanér-rudazatkar a nullapontos raklapok mechanikus reteszelését és feloldását valósítja meg pusztán a robot tengelyének mozgásával, így nincs szükség további pneumatikus és hidraulikus segédhajtóművekre.
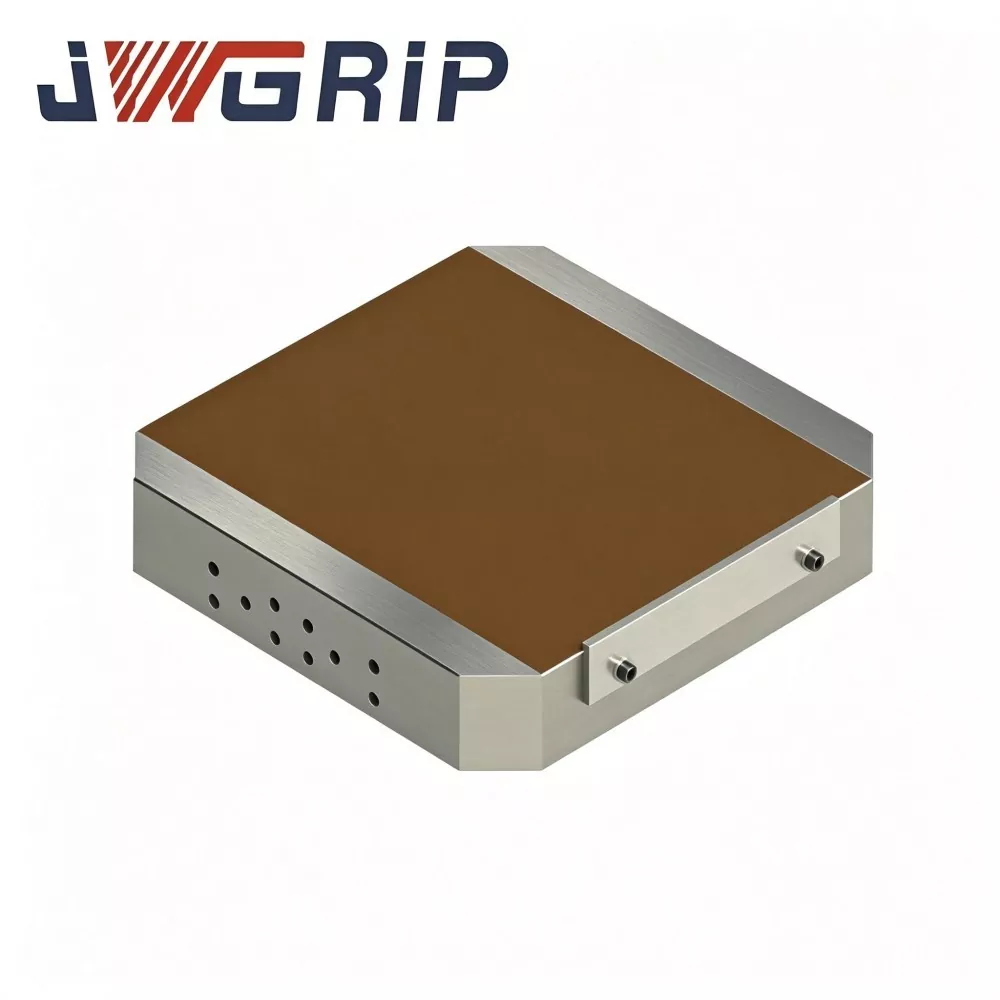
UPC mágneses nullpont raklap
A JWGRIP professzionális exportőr és közvetlen gyári nagykereskedő Kínában, amely UPC mágneses nullapontos raklapot szállít, és egyedi, nagy hatékonyságú rögzítési megoldásokat szállít CNC maró-, csiszoló- és EDM műhelyekhez. Ez az integrált raklapegység egyesíti a szabványos UPC nullpont gyorscserélő pozicionáló konstrukciót a nagy teljesítményű állandó mágneses tokmányokkal, áttörve a hagyományos mechanikus szorítópofák fizikai korlátait.
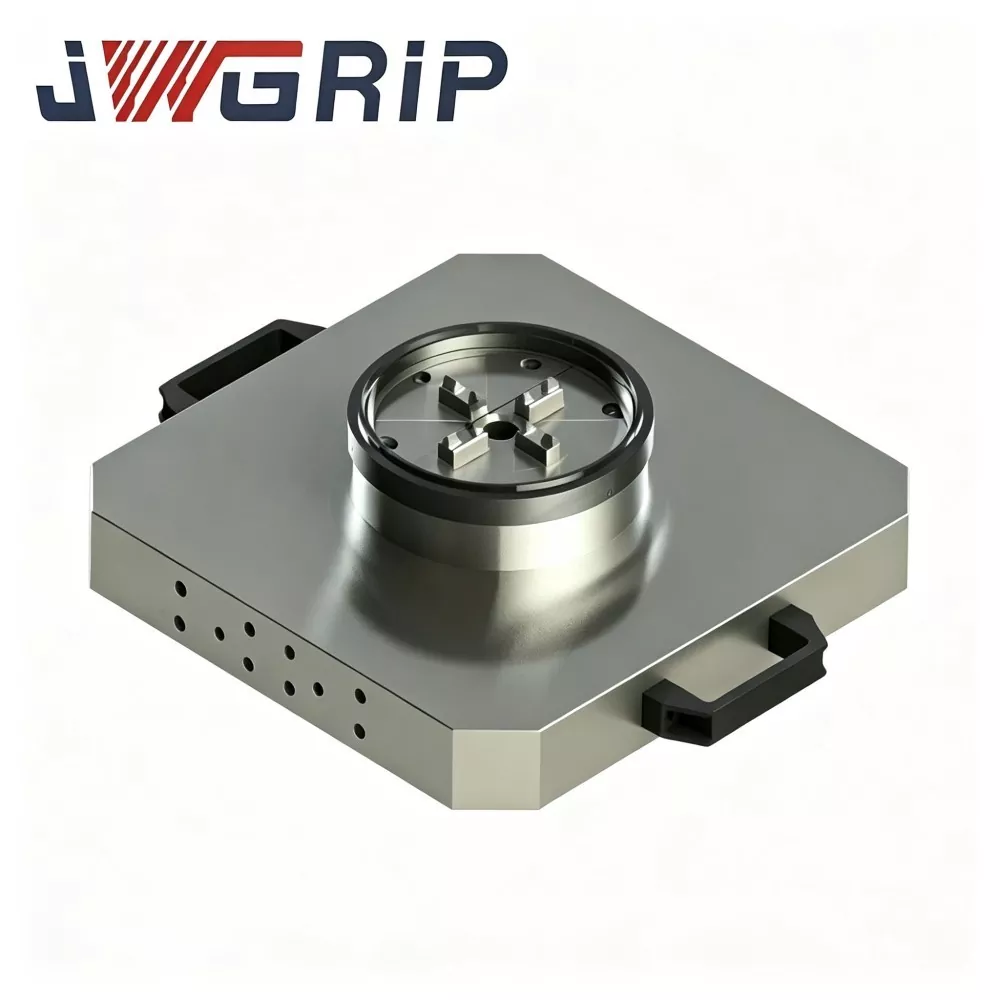
UPC Zero Point Raklap Power Chuck
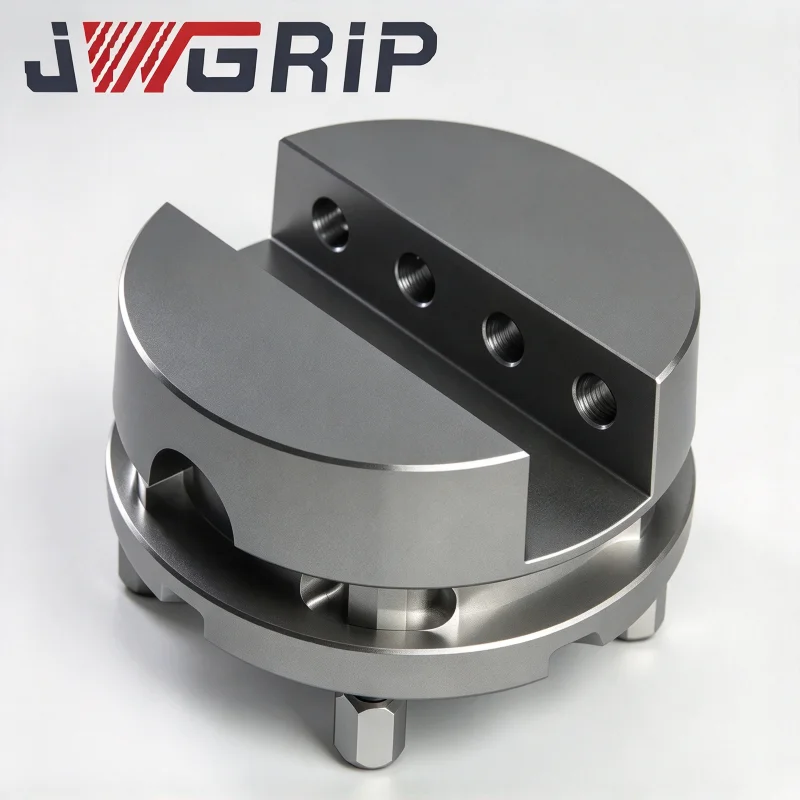
A JWGRIP a professzionális UPC Zero Point raklapok gyártója és szállítója Kínában. Ez egy nagy pontosságú integrált rögzítőelem, amelyet modern eszterga-maró kompozit gépekhez és függőleges megmunkáló központokhoz terveztek. Ez a termék innovatív módon integrálja a UPC szabvány szerinti nullapontos reteszelő mechanizmust és az elektromos tokmányt egy monolitikus raklapszerkezetbe, így nincs szükség külön beszerzésre és a nullpont alap és független tokmánytartozékok helyszíni összeszerelésére.
A JWGRIP egy professzionális UPC Zero Point Positioning Series gyártó és beszállító Kínában. Szeretettel üdvözöljük gyárunkból kiváló minőségű termékek nagykereskedelmében versenyképes áron.
Hírek Ajánlások