magyar
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Professzionális robot gyorscsere-megfogó sorozat gyártó ipari automatizáláshoz
A Robot Quick Change Gripper sorozat automatizálás-központú utólagos beszállítójakéntJWGRIPtálcacsatlakozó adaptereket, robotvég-megfogó modulokat és csuklós megfogókarokat szállít mechanikus fáradtságvizsgálattal és szabványos kötegelt gyártást a részleges vonalautomatizálást folytató CNC műhelyek és automatizálási integrátorok számára, miközben megtartja a meglévő kézi működtetésű munkatartó infrastruktúrát. Ez a robotoldali kapcsoló hardver eltávolítja a főbb frissítési akadályokat anélkül, hogy a berendezés teljes cseréje lenne. Párosítva a UPC Zero Point Positioning Series ésNullapontos raklap sorozat, komplett automatizált anyagkezelési munkafolyamatokat épít ki a robot által működtetett és a kézi beállítású állomások közötti zökkenőmentes munkadarab-átvitel érdekében. A sorozatgyártásban szigorú mechanikus reteszelőlöket és pozicionáló csap tűrésszabályozást alkalmaznak, hogy garantálják a hosszú távú helymeghatározási stabilitást vegyes kézi automatizált gyártási körülmények között.
Hibaüzenet
Számos gépműhely rendelkezik már kiforrott kézi rögzítőrendszerekkel. Amikor az üzemvezetők a robotkezelés bevezetését tervezik, gyakran azt feltételezik, hogy a robotkar megvásárlása önmagában világítás nélküli termelési eredményeket biztosít. A valóságban a robottestek csak mozgást végrehajtó eszközök. A megfelelő vég-effektor kapcsoló hardver nélkül a robotok nem tudják megbízhatóan megragadni, felemelni és megtalálni a gyártási helyen meglévő raklapokat és rögzítőelemeket.
Milyen negatív következményekkel jár a rosszul összeillesztett robotfogási hardver?
A robot nagy sebességű mozgása során laza tengelykapcsoló, eltolt megfogási helyzet vagy véletlenszerű raklap leeshet. Sok automatizálási projekt nem a robotvezérlő hibái miatt szenved alacsony üzemidőt, hanem a robotperem és a munkadarabtartók közötti inkompatibilis csatlakozási hardverek miatt.
Hogyan őrizheti meg a meglévő manuális beállítási munkafolyamatokat a robothardver hozzáadása után?
Számos korai automatizálási átalakítási séma arra kényszeríti a műhelyeket, hogy teljesen automata üzemmódot válasszanak, és elhagyják a kényelmes kézi beavatkozást. A valós kis szériás vegyes gyártás során a kezelőknek továbbra is kézzel kell berakniuk a speciális alakú nyersdarabokat, ellenőrizniük kell a félkész alkatrészeket vagy kezelniük kell a munkadarab vészhelyzeti szétszerelését.
A robotvégű kapcsoló hardvert csak teljesen felügyelet nélküli tömeggyártáshoz alkalmazzák?
Ez gyakori félreértés. A félautomata hibrid üzemmódú műhelyek számára is kiváló értéket biztosít. A kezelők offline módban fejezhetik be az összetett kézi előkészítési munkákat, és robotok veszik át az ismétlődő raklapszállítási feladatokat.
Funkcionális különbségek
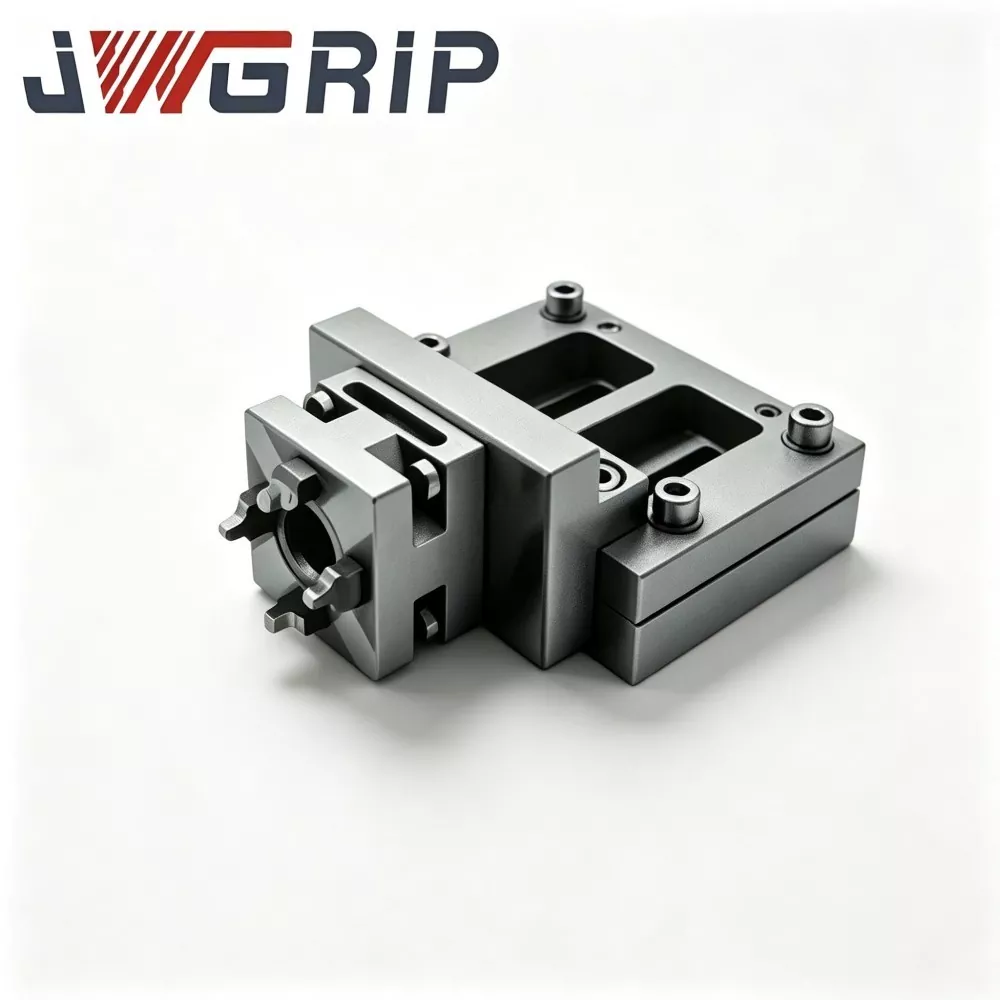
Robot gyorscsere-megfogó tálca csatolás: Ez a közbenső összekötő alkatrész stabil mechanikai illeszkedést hoz létre a megfogó modulok és a cél raklapok között. Elnyeli a robot mozgási pozicionálási hibáiból adódó kisebb helyzeteltéréseket, elkerülve a mechanikai szerkezetek merev ütközési sérülését a nagy sebességű átviteli ciklusok során.
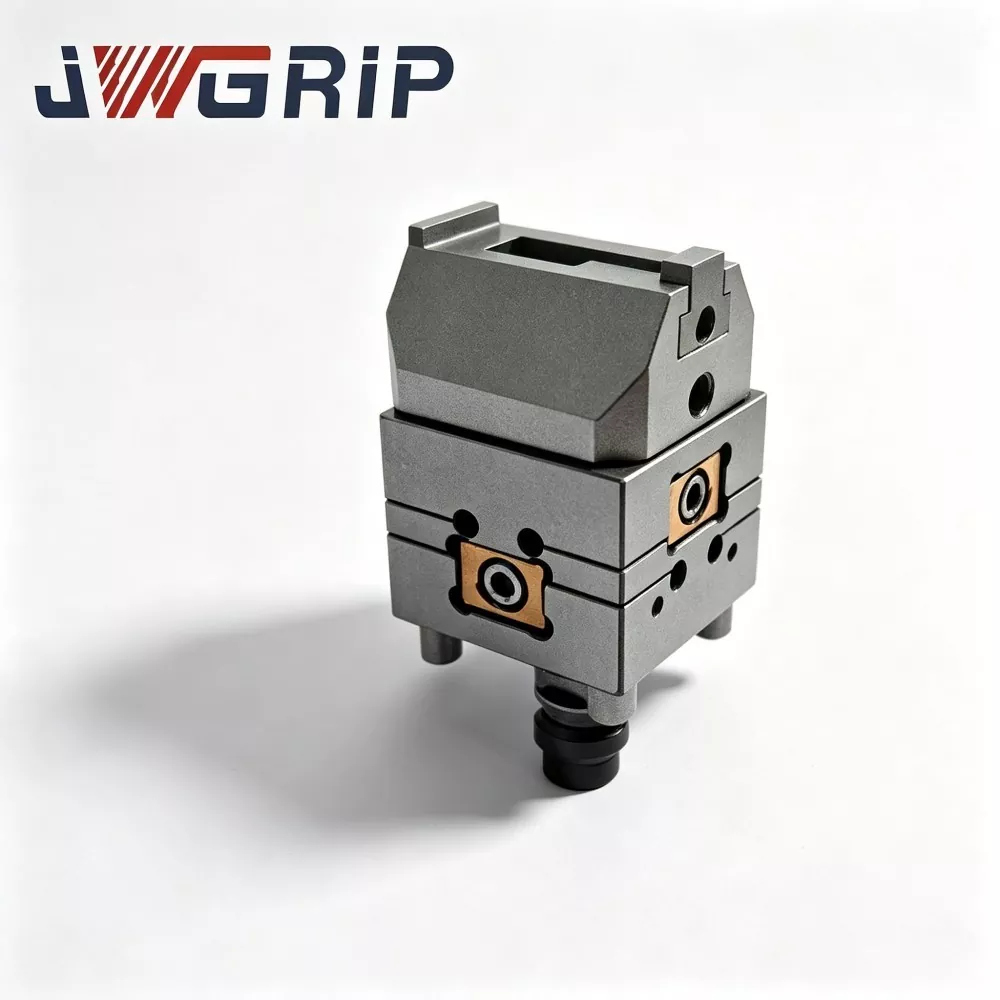
N160 Robot Quick Change Gripper Module: Ez a magkarimára szerelt modul alapegységként szolgál közvetlenül a robot kimeneti karimájára szerelve. Szabványos rögzítési felületet biztosít a későbbi megfogó karokhoz, lehetővé téve a különböző végszerszámok gyors cseréjét a robotprogram paramétereinek ismételt módosítása nélkül.
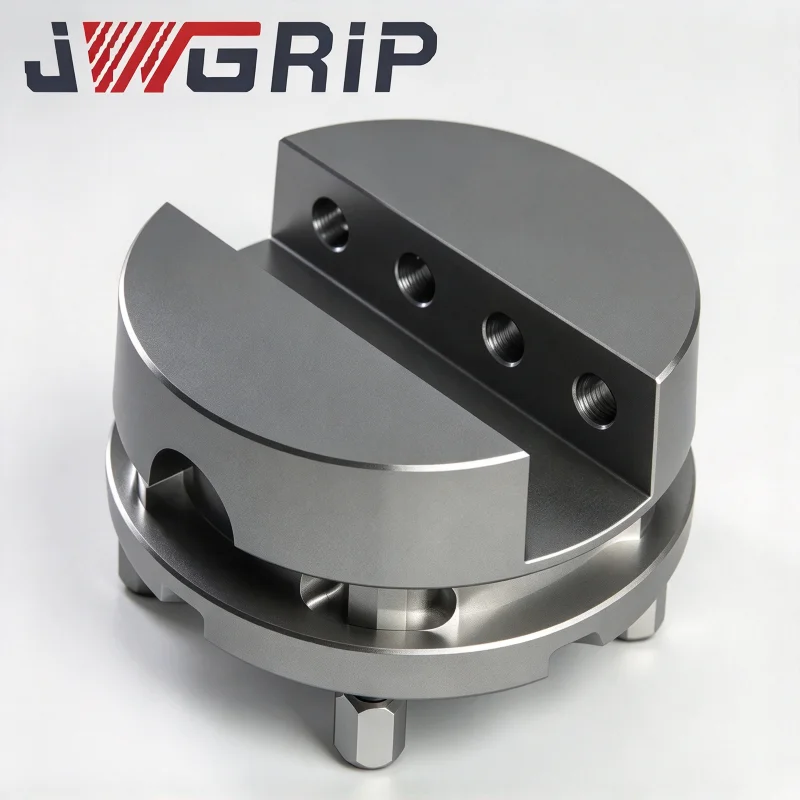
N160 csuklópántos csuklókar a robot gyorsváltó megfogóhoz: Mozgatható végrehajtó kar, amely fizikailag érintkezik a raklap külső kontúrjaival. Szerkezeti körvonala a raklap élgeometriájának megfelelően van optimalizálva, így stabil, csomagoló jellegű megfogóerőt biztosít. Megakadályozza a csúszást gyorsulás és lassulás alatt a robot pályája mozgása közben.
Alapvető értékelési mutatók
Hogyan ellenőrizhető, hogy a névleges terhelés megfelel-e a tényleges termelési igényeknek?
A felhasználók nem pusztán hivatkozhatnak a robotkar névleges terhelési adataira. Ki kell számítaniuk a teljes tömeget, beleértve a megfogó modult, a függesztőkart, a raklapot, a rögzítést és a nyers munkadarabot. A kompozit terhelés túllépése felgyorsítja a mechanikai kopást és rejtett leesési kockázatot okoz.
Miért ugyanolyan fontos a megfogási művelet ismételt pozicionálási pontossága, mint a nullpontos tokmánypontosság?
Még ha a gépoldali tokmányok mikron szintű pontossággal is rendelkeznek, ha a robotfogó nagy helyzeteltérést produkál a raklapok komissiózása és elhelyezése során, a rendszer általános pontossága jelentősen csökken. A fogóoldali pozicionálási hiba az egész munkatartó hurokra átkerül.
Milyen környezeti tényezőket kell figyelembe venni a robotvég hardvereknél?
A robotvégfeldolgozók a szerszámgép perifériás zónáiban dolgoznak, amelyeket a vágó hűtőfolyadék, fémforgács és olajköd fröcsköl. A vasalat felületkezelésének és a tömítési teljesítménynek ellenállnia kell a korróziónak és a forgácselakadásoknak a fugák mozgó helyzetében.
Hogyan valósítható meg a zökkenőmentes dokkolás perifériás nullapontos munkatartó hardverrel?
Milyen előfeltételek szükségesek a UPC Zero Point Positioning Series-szel való együttműködéshez?
Tartsa konzisztens külső kontúr megfogási méreteket a cél raklapokhoz. A csuklópánt-karok geometriájának meg kell felelnie a UPC-sorozatú raklap élszerkezetének, hogy a robotok stabil komissiózási műveletet hajthassanak végre a robotkompatibilis raklapokon.
Milyen előnyökkel jár a Zero Point Pallet Series-hez való illeszkedés?
A tálcacsatlakozó adapterrel a robotok a hagyományos, kézzel használt raklapokat is képesek kezelni. Az üzleteknek nem kell minden meglévő raklapot lecserélniük a félautomata átalakítás megvalósításához, megvédve a korábbi hardverbefektetéseket.
Milyen rejtett kockázatokat érdemes elkerülni a hibrid üzemmódban?
Akadályozza meg a különböző külső méretű raklapok vegyes használatát egy robot munkaterületen. A különböző méretű körvonalak helytelen megfogási pozíciókat okoznak. Szigorú raklaposztályozási kezelést kell végezni a helyszínen.
Hardver anyag és folyamat jellemzői
A megfogómodulok és a kapcsolókarok fő szerkezeti testei nagy szilárdságú ötvözött acélt használnak. A kulcsérintkező- és reteszelőfelületek karburáló oltást és precíziós köszörülést kapnak. Szállítás előtt minden kész alkatrész átmegy ismételt megragadásos ciklikus kifáradási teszten. A szerkezeti deformációt névleges teljes terhelés mellett szigorúan ellenőrzik.
A karimás csatlakozások méretei megfelelnek az általános ipari robotinterfész szabványoknak. A kulcsfontosságú beépítési furatok helyzetei fenntartják a felcserélhetőséget, csökkentve a másodlagos módosítási munkát a helyszíni telepítés során.
A személyre szabott adaptációs szolgáltatások kiterjednek a markolólöket beállítására, a speciális karimás átalakító lemezekre és a kopásgátló felületkezelésre, hogy illeszkedjenek a nem szabványos raklap körvonalakhoz és különféle robotmárkákhoz.
Alkalmazási megjegyzések
A robotoldali megfogóelemek gyakori gyorsulási-lassítási hatást fejtenek ki minden mozgási ciklus során. A forgács felhalmozódása a csuklópántok belsejében növeli a mozgási ellenállást és megfogási eltolást eredményez. Az időszakos hézagtisztítást és kenést be kell építeni a berendezés napi karbantartási ellenőrzőlistájába. A rutinszerű karbantartás nélküli folyamatos működés fokozatosan rontja a markolat stabilitását, még a jól megtervezett automatizálási alkatrészek esetében is.





- View as
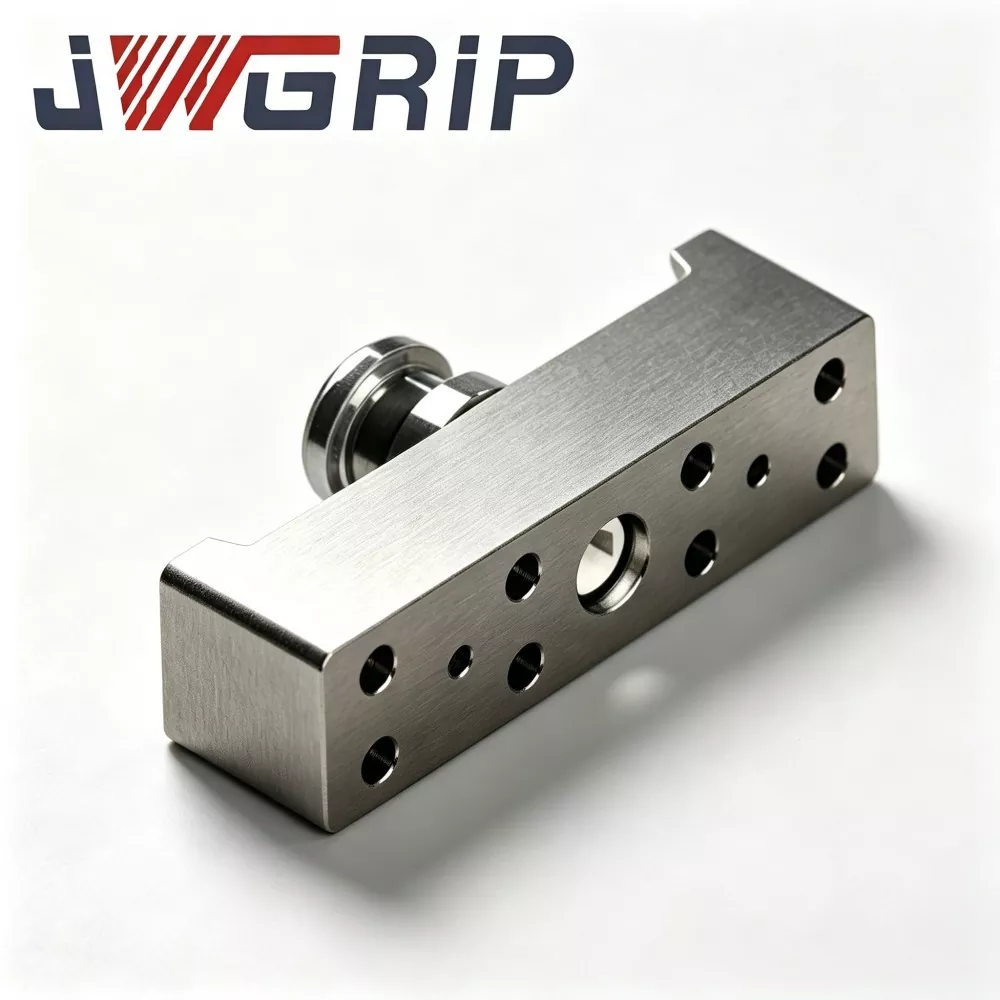
N160 csuklópántos csuklókar a gyorscserélő robothoz
A JWGRIP az N160 csuklós csuklókar professzionális gyártója és beszállítója a Robot Quick Change Gripperhez Kínában, amely gyári közvetlen szolgáltatást nyújt teljes készleten lévő standard termékekkel, hogy támogassa a globális automatizálási projektek telepítését és a műhelykarbantartást. Ez egy nagy teljesítményű mag erőátviteli csuklópánt-alkatrész, amelyet kifejezetten az N160 sorozatú robot gyorsan cserélhető megfogómoduljaihoz terveztek. Egyetlen funkcionális egységbe integrálja az optimalizált erőátviteli szerkezetet és a melegen kovácsolt integrált alakítási technológiát, amely kulcsfontosságú kinematikai részként szolgál, amely a lineáris dugattyúhajtóerőt a megfogópofa lengő szorító mozgásává alakítja.
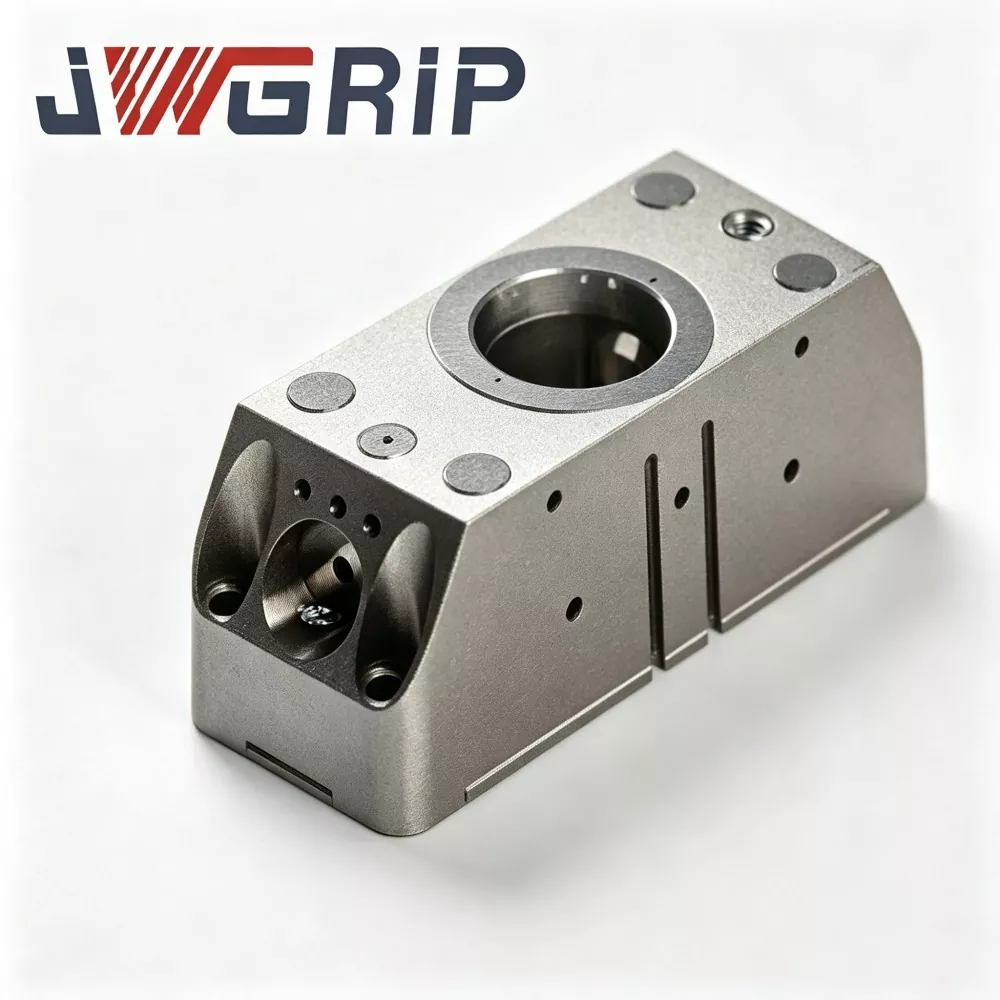
N160 Robot gyorscsere-megfogó modul
A JWGRIP az N160 Robot Quick Change Gripper Module professzionális gyártója és szállítója Kínában, amely támogatja a tömeges rendelés beszerzését és valódi gyári árat biztosít a globális automatizálási projekt partnerei számára. Ez egy újonnan korszerűsített integrált robotkarvég-végrehajtó egység, amelyet kifejezetten a modern, rugalmas, pilóta nélküli gyártósorokhoz terveztek. A pneumatikus párhuzamos megfogót és a robot gyorscserélő interfészt innovatív módon egyetlen moduláris testbe integrálva szükségtelenné válik a különálló gyorscserélő tárcsák és a független megfogószerelvény, nincs szükség további többrétegű összekötő karimára vagy átmeneti kiegészítőkre.
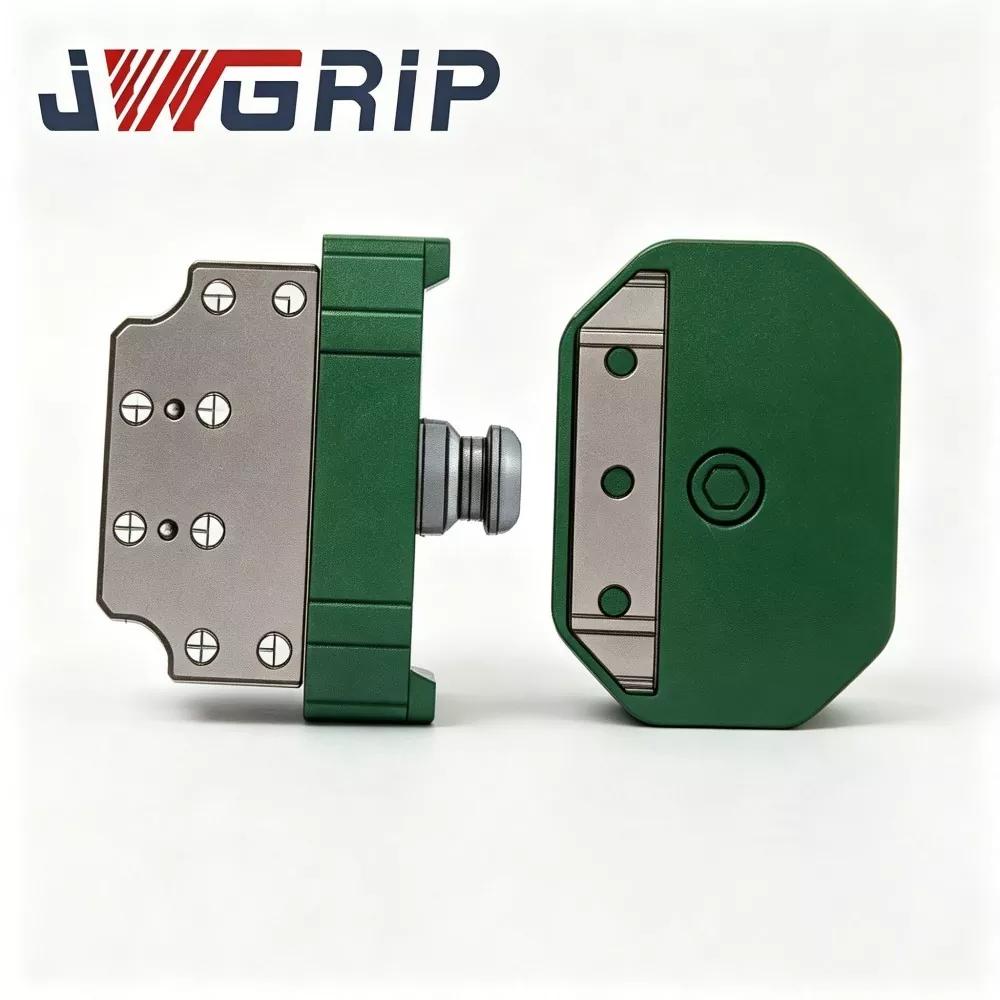
Robot gyors csere fogantyú tálca csatlakozó
A JWGRIP a professzionális Robot Quick Change Gripper Tray Coupling gyártója és szállítója Kínában. Ez egy fejlett, integrált robot-végeffektor kapcsolóelem, amelyet kifejezetten rugalmas, pilóta nélküli automatizált gyártósorokhoz terveztek. Egyetlen egységbe integrálja a nagy szilárdságú ötvözött acél szerkezeti konfigurációt és a precíziós köszörülési folyamatot, megvalósítva a teljesen automatikus robotszerszámváltást kézi beavatkozás nélkül a megfogók, tálcák és egyéb végszerszámok cseréje során.
A JWGRIP egy professzionális Robot Quick Change Gripper sorozat gyártó és beszállító Kínában. Szeretettel üdvözöljük gyárunkból kiváló minőségű termékek nagykereskedelmében versenyképes áron.
Hírek Ajánlások