magyar
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






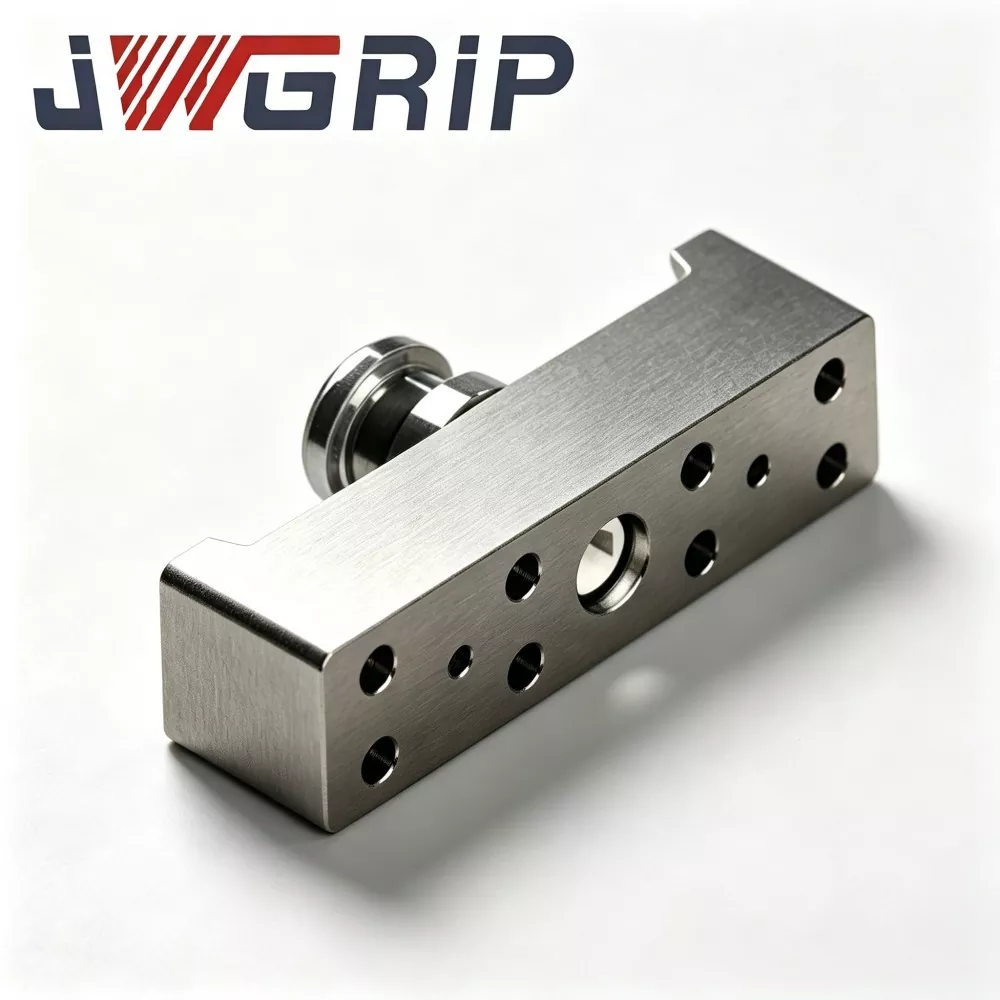
N160 Robot gyorscsere-megfogó modul
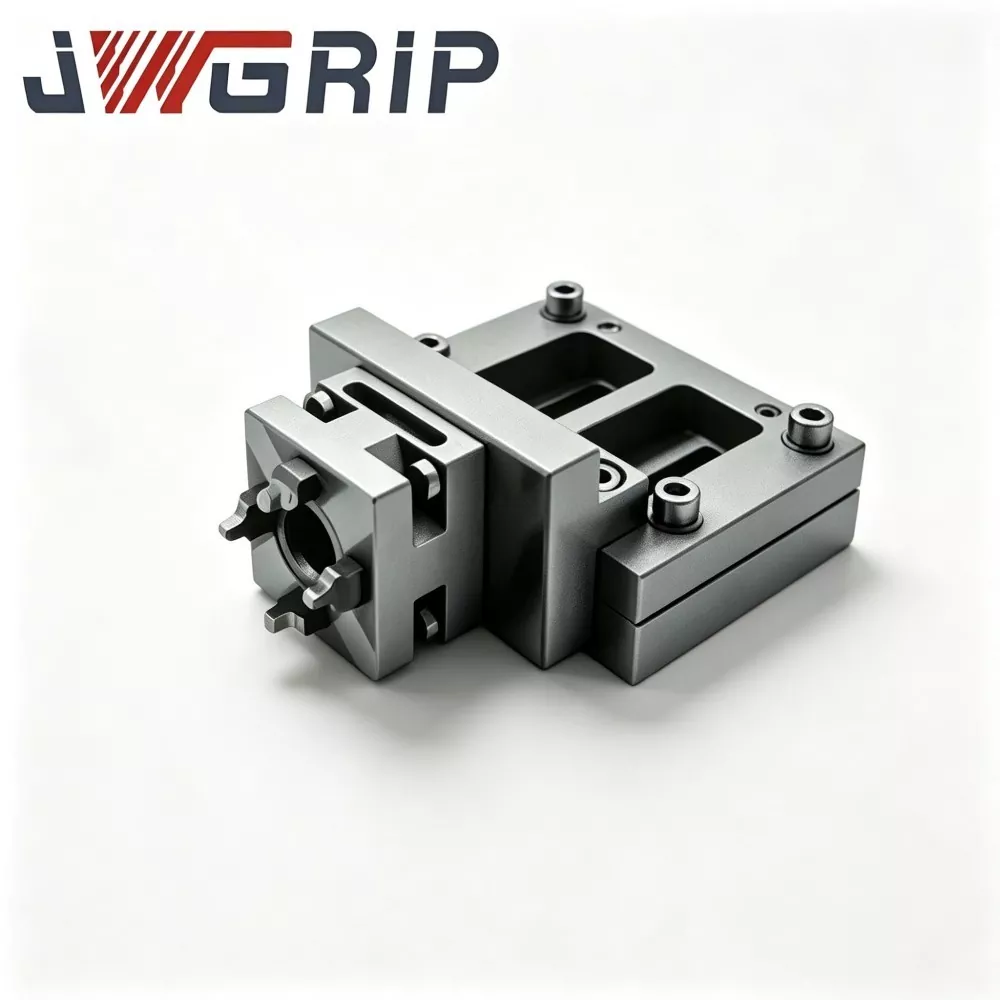
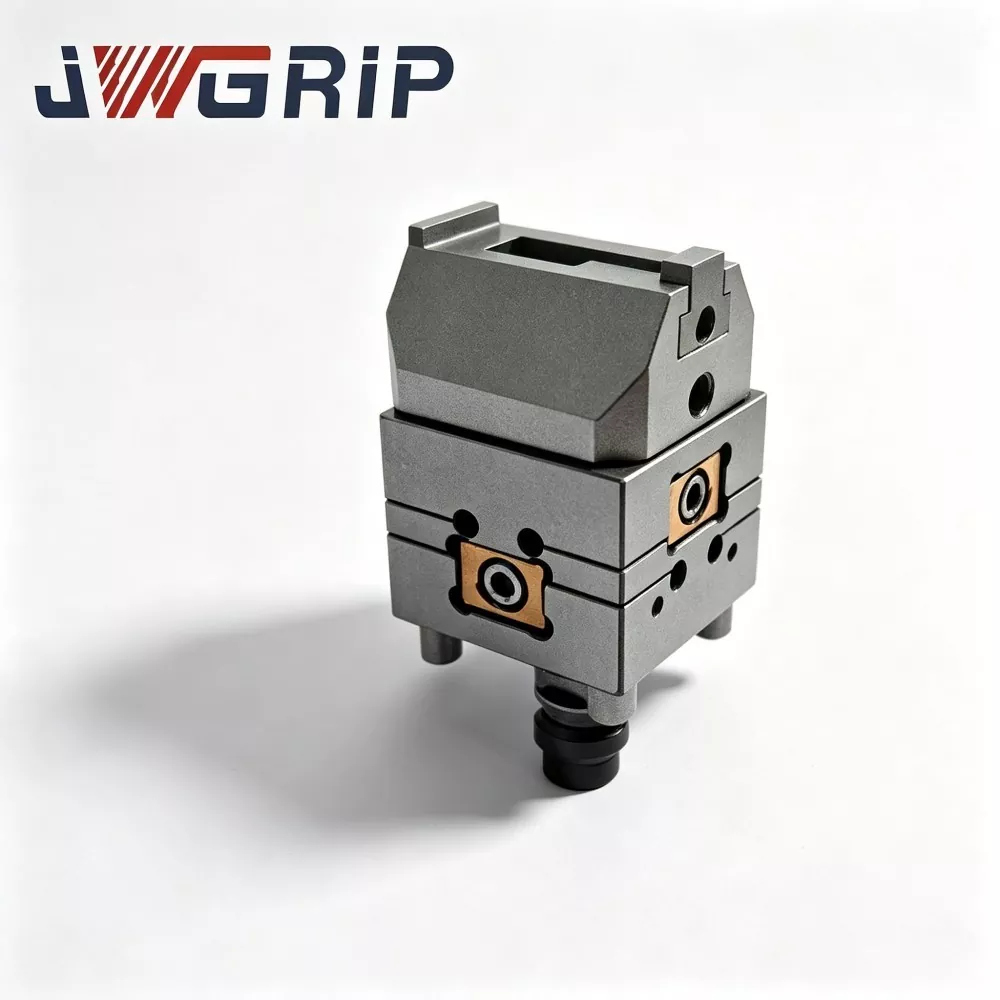
A JWGRIP az N160 Robot Quick Change Gripper Module professzionális gyártója és szállítója Kínában, amely támogatja a tömeges rendelés beszerzését és valódi gyári árat biztosít a globális automatizálási projekt partnerei számára. Ez egy újonnan korszerűsített integrált robotkarvég-végrehajtó egység, amelyet kifejezetten a modern, rugalmas, pilóta nélküli gyártósorokhoz terveztek. A pneumatikus párhuzamos megfogót és a robot gyorscserélő interfészt innovatív módon egyetlen moduláris testbe integrálva szükségtelenné válik a különálló gyorscserélő tárcsák és a független megfogószerelvény, nincs szükség további többrétegű összekötő karimára vagy átmeneti kiegészítőkre.
Ez a nagy teljesítményű N160 Robot Quick Change Gripper Module nagy szilárdságú repülőgép-alumíniumötvözet házzal és edzett ötvözött acél reteszelő maggal rendelkezik, amely kiemelkedő tartóssággal és stabil mechanikai teljesítménnyel rendelkezik. Feladva a hagyományos osztott kombinált struktúrát, hatékonyan csökkenti a többrétegű csatlakozás és a helyszíni összeszerelési eltérés okozta halmozott pozicionálási hibákat. A modul több millió ciklikus kifáradási teszten ment át, és teljes mértékben megfelel a CE mechanikai biztonsági szabványoknak, hosszú távú stabil működést biztosítva a nagyfrekvenciás ciklikus megfogási és kapcsolási forgatókönyvekben.
A teljes házon belüli gyártási eljárásokkal, beleértve a nyersanyag-ellenőrzést, a precíziós CNC-megmunkálást, a vákuum-hőkezelést, a felületedzést és a teljes terhelésű ciklikus ellenőrzést, minden egység egyenletes, kiváló minőségű teljesítményt nyújt. Széles körben alkalmazható új energetikai alkatrészek összeszerelésére, autóipari kis alkatrészek kezelésére, 3C precíziós munkadarab-megfogásra és háztartási készülékek alkatrészeinek válogatására. Támogatja az egyegységes próbavásárlást és a nagy tételes rendelési együttműködést, teljes 2D/3D rajzadatokkal, telepítési útmutatóval és távoli műszaki támogatással van felszerelve, ami jelentősen csökkenti a helyszíni összeszerelési és kalibrálási munkaterhelést, és lerövidíti az intelligens rugalmas gyártósorok felújítási ciklusát a különálló gyártó vállalatok számára.
Integrált modul tervezési indoklás
Mivel a gyártás a többfajta és kis tételes gyártási mód felé tolódik el, az automatizáltabb gyártósoroknak egyetlen ipari robotra van szükségük több megragadási feladat elvégzéséhez.
Hagyományosan a rendszerintegrátorok külön vásárolják meg a gyorscserélő tárcsát és a pneumatikus megfogót, és a helyszíni üzembe helyezés során szerelik össze a robotperemen.
Ez a megoldás sok rejtett problémát rejt magában:
1. Több egymáshoz illeszkedő karima egymásra helyezi a mérettűréseket, rontva az általános ismétlési pozicionálási pontosságot.
2. A szabadon lévő külső levegőcsövek súrlódási sérülést szenvednek a gyakori szerszámcsere-ciklusok során.
3. Sok munkaórát emészt fel a helyszíni összeszerelés és kalibrálás.
Az N160 Robot Quick-Change Gripper Module a fent említett gyakorlati fájdalompontok megoldására lett kifejlesztve. A JWGRIP egy kompakt modulegységbe integrálja a gyorsan cserélhető zárszerkezetet, a gázköri csatornát és a párhuzamos megfogópofákat.
A teljes készlet a következőkre oszlik:
① Robot oldali alap (tartósan a robot karimájára szerelve)
② Cserélhető szerszámoldali megfogó modul
A robotoldali alap egyszeri felszerelése után a robotkarimára a robot a különböző szerszámoldali modulok dokkolása nélkül befejezheti az automatikus szerszámcserét a karimák helyszíni ismételt szétszerelése nélkül.
A készleten lévő szabványos N160 Robot Quick Change Gripper Module többféle megfogási erőt takar, amelyek megfelelnek a legtöbb hagyományos hattengelyes ipari robotnak és együttműködő robotnak. Speciális feltételű projekteknél testreszabott és OEM szolgáltatások aktiválhatók. Legyen szó kis tételes próbavásárlásról vagy tömeges megrendelésről, az ügyfelek gyári ártámogatást kaphatnak gyári közvetlen ellátási csatornánkon.
A termék meghatározása és alapösszetétele
Az N160 Robot Quick-Change Gripper Module egy integrált robot-véghajtó, amely szervesen egyesíti a robot gyorsváltó interfészt és a párhuzamos pneumatikus megfogót. Ellentétben a különálló alkatrészekkel, amelyek másodlagos összeszerelést igényelnek az ügyfél helyén, minden N160 Robot Quick-Change Gripper Module befejezi az összeszerelést, a légáramkörök hibakeresését és a ciklikus teljesítménytesztet a JWGRIP gyárban a szállítás előtt.
Az alapösszetétel bontása:
1. Robot oldali mesteralap és tartósan a robot kimeneti karimájához rögzítve. Tartalma: - Pneumatikus bemeneti csatorna - Mechanikus reteszelő meghajtó egység - Beépített állapot-visszacsatoló érzékelő
Ez az alkatrész a robotkarra szerelve marad, gyakori szétszerelés nélkül.
2. Szerszámoldali szolga megfogó modul Cserélhető munkaegység, beleértve a következőket: - Ötvözetből készült reteszelő fogaskerekek - Nagy pontosságú rögzítőcsap furatok - Beépített belső gázjáratok - Párhuzamos megfogópofák
Különböző munkadarabokhoz többféle szerszámoldali modulkészlet készíthető különböző pofaprofillal, fogóerővel és lökettel.
Munkafolyamat:
Amikor a robot a szerszámtartó állomásra mozog, a sűrített levegő mechanikus reteszelő fogaskereket hajt a robotoldali alapon, hogy összekapcsolódjon a szerszámoldali fogaskerék-készlettel. - A nagy pontosságú helymeghatározó csapok nagy pontosságú pozicionálást tesznek lehetővé - A belső gázjáratok teljes pneumatikus csatlakozást biztosítanak a markolat vezetéséhez
Sok N160 Robot Quick-Change Gripper Module gyártó csak különálló alkatrészeket szállít, így az összeszerelés és a tűrésszabályozás az integrátorokra bízza a munkát. Integrált tervezésünk a legtöbb összeszereléssel kapcsolatos kockázatot átviszi a gyári gyártási kapcsolatokra, csökkentve a végfelhasználói projektek bizonytalanságát.
Alapvető teljesítmény és szerkezeti jellemzők
1. Integrált moduláris felépítés a tűréshalmaz minimálisra csökkentése érdekében
A továbbfejlesztett N160 Robot Quick-Change Gripper Module megszünteti a gyorscserélő tárcsa és a megfogó közötti átmeneti átmenetet. A kulcshoz illő felületeket a gyárban dolgozzák fel és kalibrálják. A dokkolás utáni ismételt pozicionálási pontosság elérheti a ≤±0,010 mm-t, ami stabil megfogási pontosságot biztosít a nagy pontosságú összeszerelési jelenetek számára.
2. Beépített mechanikus önzáró és elektromos jelreteszelő
Teljesítse a CE mechanikai biztonsági követelményeit. Még akkor is, ha a sűrített levegő forrása működés közben véletlenül megszakad, a mechanikus reteszelő fogak továbbra is összetapadnak, hogy megakadályozzák a szerszámoldali modul leesését. A robot csak azután tud mozgási utasítást végrehajtani, ha "teljesen lezárt" visszacsatoló jelet kapott az érzékelőtől, megvalósítva a pilóta nélküli műhelyek biztonsági védelmét.
3. Beágyazott belső gázkör elrendezés
A gázcsatornák a modulházba vannak beágyazva a külső, szabadon álló csövek helyett. - Csökkenti a csővezeték kopásveszélyét, amelyet a gyakori szerszámcsere-mozgás okoz – Csökkenti a levegőszivárgás meghibásodási valószínűségét és az illesztések meglazulását a hosszú távú ciklikus gyártás során
4. Könnyen karbantartható, moduláris kopóalkatrész-kialakítás
A kulcsfontosságú fogyóelemek, beleértve a tömítőgyűrűket, a vezető csúszóblokkokat és a rögzítőcsap-hüvelyeket, független moduláris felépítésűek. A rendszeres karbantartás során a felhasználók csak a helyi kopó alkatrészeket cserélik ki anélkül, hogy az egész modult le kellene választani a robot karimáról. Lerövidíti a berendezések karbantartásának leállási idejét.
5. Széles körű kompatibilitás és rugalmas egyéni támogatás
A raktáron lévő szabványos N160 Robot Quick Change Gripper Module a legtöbb általános ipari robothoz és együttműködő robothoz igazodik. Speciális pofaforma, ultra-nagy löket, speciális rögzítőfurat-elrendezés vagy korróziógátló követelmény esetén testreszabott és OEM szolgáltatás valósítható meg.
6. Szállítás előtti szigorú gyári ellenőrzés
Professzionális N160 Robot Quick-Change Gripper Module beszállítóként minden készterméknek át kell mennie: Megfogóerő-érzékelésen, Légtömörség-ellenőrzésen, Több ezer alkalommal végzett reteszelés-feloldás és a megfogó nyitás-zárás ciklikus tesztje.
Minőségellenőrzés
1. Nyersanyag beérkező vizsgálat
Alumíniumötvözet és ötvözött acél nyers rudak kémiai összetételének és keménységének vizsgálata; elutasítja a minősíthetetlen nyersanyagot.
2. CNC nagyoló megmunkálás és simító megmunkálás
Feldolgozási ház, reteszelő fogaskerekek, pofatalp és helymeghatározó alkatrészek. Szigorú mérettűrés ellenőrzés.
3. Vákuumos hőkezelés és felületkezelés
Olvadás és temperálás ötvözött acél reteszelő mag és rögzítőcsap a nagyobb keménység és kopásállóság érdekében; keményen eloxált alumíniumötvözet ház.
4. Precíziós köszörülés
A kulcsfontosságú alapfelületek és csapfuratok esetében garantálja a felületi érdesség és a mérettűrés.
5. Összeszerelési eljárás
Szerelje össze a zárszerkezetet, a csúszó vezetőelemeket, a tömítőgyűrűket és a beépített érzékelőt, a teljes belső gázkör elrendezést.
6. Félkésztermék előtesztje
Légtömörség-ellenőrzés, fogóerő-kalibrálás, műveleti hibakeresés és jel-visszacsatolás ellenőrzése.
7. Ciklikus terheléses kifáradási teszt
Minden kész N160 Robot Quick-Change Gripper Module több ezer reteszelő-nyitási és megfogó nyitási-zárási ciklust futtat szimulált munkaterhelés mellett. A meghibásodott termékeket átdolgozzuk.
8. Végső ellenőrzés, sorozatszám-jelölés és raktározás
A minősített termékek N160 Robot Quick-Change Gripper Module lesznek raktáron.
Több iparágra kiterjedő alkalmazási forgatókönyvek
1. Új energiájú alkatrészek összeállítása
Akkumulátor-cellák egymásra rakása, modulkezelés, csatlakozó összeszerelés. Az integrált modul-kialakítás elkerüli a tolerancia felhalmozódását, precíz megfogási pozíciót biztosítva a nagy értékű új energiájú alkatrészek számára.
2. Gépjármű-alkatrészek kezelése
Motor kis alkatrészek, kötőelemek, műanyag belső alkatrészek. A gyors automatikus szerszámcsere támogatja a vegyes sorozatú autóipari összeszerelő sorokat.
3. 3C precíziós munkadarab befogás
Mobiltelefon alkatrészek, notebook héjak, elektronikus csatlakozók. A ≤±0,010 mm-es ismétlési pozicionálási pontosság kielégíti a nagy pontosságú 3C összeszerelési követelményeket.
4. Háztartási gépek alkatrészeinek válogatása
Műanyag héjak, fém konzolok, motor alkatrészek. Több, különböző pofaprofillal rendelkező szerszámoldali modul alkalmazkodik a háztartási készülékek változatos geometriájához.
5. Általános rugalmas automatizálási állomások
Többféle kisszériás gyártósorok, amelyekhez egyetlen robotra van szükség több alkatrésztípus kezelésére. Az előre összeszerelt integrált modul nagymértékben lerövidíti az állomás üzembe helyezési ciklusát.
Telepítés és üzembe helyezés Kulcspontok
1. Rögzítse a robotoldali fő alapot a robot karimájára; a rögzítőcsavarokat szigorúan a hivatalos dokumentációban megadott nyomatékértékek betartásával húzza meg. Kerülje a túlnyomatékos rögzítést, amely az alaptest mikrodeformációját okozhatja.
2. Készítse elő a szerszámtartó állomást az üresjáratban lévő szerszámoldali megfogómodulok elhelyezéséhez. Garantálja a szerszámtámasz pozícionálási pontosságát a stabil automatikus dokkolás támogatása érdekében.
3. Teljes pneumatikus áramkör csatlakozás a robotoldali alaphoz; szerelje fel a légszűrő nyomásszabályozó egységet a sűrített levegő bemeneti nyílás elejére. Stabilizálja az üzemi légnyomást 0,5-0,7 MPa között.
4. Csatlakoztassa az érzékelő jelkábelét a robot-PLC IO-portjához; ellenőrzi a zár-állapot-visszacsatolás-jel logikáját; konfigurálja a robot mozgás-reteszelő logikáját: a robot nem hajthat végre nagy sebességű mozgást, hacsak nem kap "teljesen zárt" jelet.
5. Végezze el a kézi léptetési módú dokkolás-szimulációt az automatikus ciklus létrehozása előtt. Ellenőrizze a dokkoló simaságát, légtömörségét és a jel-visszacsatolás helyességét. Szüntesse meg a mechanikai interferencia kockázatát.
6. Robot-program eszközcsere alrutinok összeállítása; meghatározza a biztonságos megközelítési távolságot és a dokkolási sebesség paramétereit. Kerülje el a nagy sebességű kemény ütközést a mester-bázis és a slave-modul között.
Beszerzés és projektértékelés
A JWGRIP N160 Robot Quick Change Gripper Modul alapértéke:
① Integrált egytestű kialakítás, amely egyesíti a gyorscserélhető interfészt és a párhuzamos megfogót, kiküszöbölve a közbenső karima tűrésének felhalmozódását
② ≤±0,010 mm ismételt pozicionálási pontosság
③ Mechanikus önzáró + elektromos jelű kettős biztonsági mechanizmus, CE-kompatibilis
④ Beágyazott belső gázkör elrendezés, elkerülve a külső csövek kopását
⑤ Moduláris cserélhető kopóalkatrészek, alacsony karbantartási költség
⑥ Multi-marking-force-grade termékmátrix, kompatibilis a főbb ipari és kollaboratív robotokkal
⑦ Házon belüli teljes folyamatú gyártás, szigorú szállítás előtti ciklikus ellenőrzés
Megoldja az automatizálási állomások fő szűk keresztmetszeteit:
Halmozott tolerancia osztott gyorscserélő tárcsa + megfogó szerelvényből
Hosszú helyszíni összeszerelési és kalibrálási idő
Külső légcső kopás és légszivárgási hiba
A szerszám leesésének biztonsági kockázata a levegőellátás hiánya miatt
Magas karbantartási költség a nem moduláris kopó alkatrészek miatt
Projektértékelési emlékeztetők:
1. Erősítse meg a robotperem tényleges méretét és a szükséges névleges terhelést (vegye figyelembe a dinamikus ütőterhelést, ne pusztán a megfogó + munkadarab statikus súlyát). Tartson fenn megfelelő biztonsági tartalékot.
2. Tisztázza a megfogóerő fokozatára, a pofa nyitási löketére és a pofaprofilra vonatkozó követelményeket a célmunkadaraboknál.
3. Ellenőrizze a műhely sűrített levegő forrásának minőségét és nyomásstabilitását; erős nyomásingadozás esetén javasoljuk a légszűrő-nyomás-szabályozó kombinációt.
4. Erősítse meg a robot-PLC IO-erőforrás állapotát a zárolási állapot-jel vételéhez. A JWGRIP ingyenes elektromos interfész-dokumentációt biztosít.
5. A szabványos raktárkészlettel rendelkező változatok gyors szállítást tesznek lehetővé; testreszabott / OEM szolgáltatást fogad el a speciális karimás, speciális tömítési fokozatú (IP-frissítés), speciális pofaprofillal vagy ultra-nagy lökettel kapcsolatos követelményekhez.
GYIK
Q1: Az N160 Robot Quick-Change Gripper Module megvalósíthatja a teljesen automatikus szerszámcserét kézi csavarbontás nélkül?
Igen. Az N160 Robot Quick Change Gripper Module reagál a robotrendszer pneumatikus vezérlőjelére, és automatikusan befejezi a reteszelést-nyitást. A szerszámcsere logika beépíthető a robotprogramba. A tétlen szerszámoldali modulok elhelyezésére szolgáló szerszámtároló állványt a helyszínen kell előkészíteni.
2. kérdés: Szükségem van nagy léptékű koordináta-újrakalibrációra minden alkalommal, amikor szerszámoldali modulokat cserélek?
Megfelelő telepítési körülmények között ismételje meg a pozicionálási pontosságot ≤±0,010 mm. A nagy léptékű újrakalibrálás szükségtelen; kisebb finomhangolások az első üzembe helyezés során végezhetők el.
3. kérdés: A robotkarimám nem szabványos, alkalmazhatom az N160 Robot Quick-Change Gripper Module-t?
Az N160 Robot Quick-Change Gripper Module raktáron lévő modelljei illeszkednek a hagyományos robotkarimákhoz. Nem szabványos interfész esetén a testreszabott és az OEM szolgáltatás módosíthatja a rögzítőkarimát az ügyfél rajzai szerint.
4. kérdés: Mi történik, ha a levegőellátás véletlenül megszakad a robot mozgása közben?
Mechanikus önzáró szerkezet van beépítve. Még a sűrített levegő is eltűnik, a reteszelő fogak folyamatosan egymásba illeszkednek, hogy megakadályozzák a szerszámoldali modul leesését. A nyitási művelet csak akkor indítható el, ha a nyitási jel és az érvényes légnyomás egyidejűleg létezik.
5. kérdés: Milyen karbantartási ciklust kell követnem az N160 Robot Quick-Change Gripper Module esetében?
24 órás folyamatos gyártás alatt 250 000 ciklusonként ellenőrizze a fogyó alkatrészeket, tisztítsa meg a nullapont felületét és adjon hozzá kopásgátló zsírt. Lerövidítse a karbantartási intervallumot erős poros műhely esetén.
6. kérdés: Működhet-e az N160 Robot Quick-Change Gripper Module fröccsenésveszélyes műhelyben?
A szabványos változat eléri az IP53-as fokozatot, normál műhelyben használható. Fröccsenésveszélyes, magas páratartalmú és enyhén korrozív környezethez válassza a testreszabott N160 Robot Quick-Change Gripper Module modult továbbfejlesztett tömítéssel és korróziógátló kezeléssel.
Kérdés küldése
Elérhetőségei
-
Cím
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong tartomány, Kína
-
Tel
-
Email
Üdvözöljük, hogy küldje el kérdését a JWGRIP-nek. Professzionális műszaki és értékesítési csapatunk ingyenes lámpatest-választást, testreszabott megoldástervezést és pontos árajánlatot biztosít.
Hírek Ajánlások