magyar
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






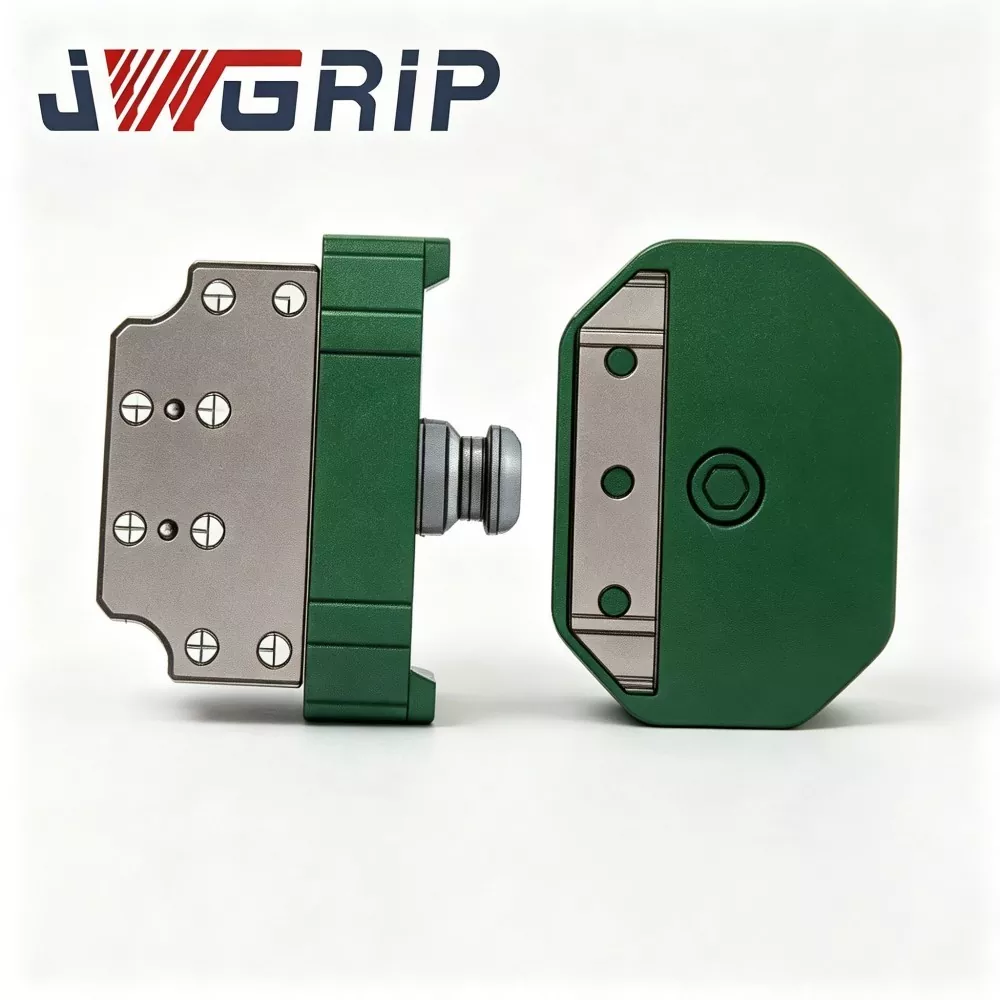
Robot gyors csere fogantyú tálca csatlakozó
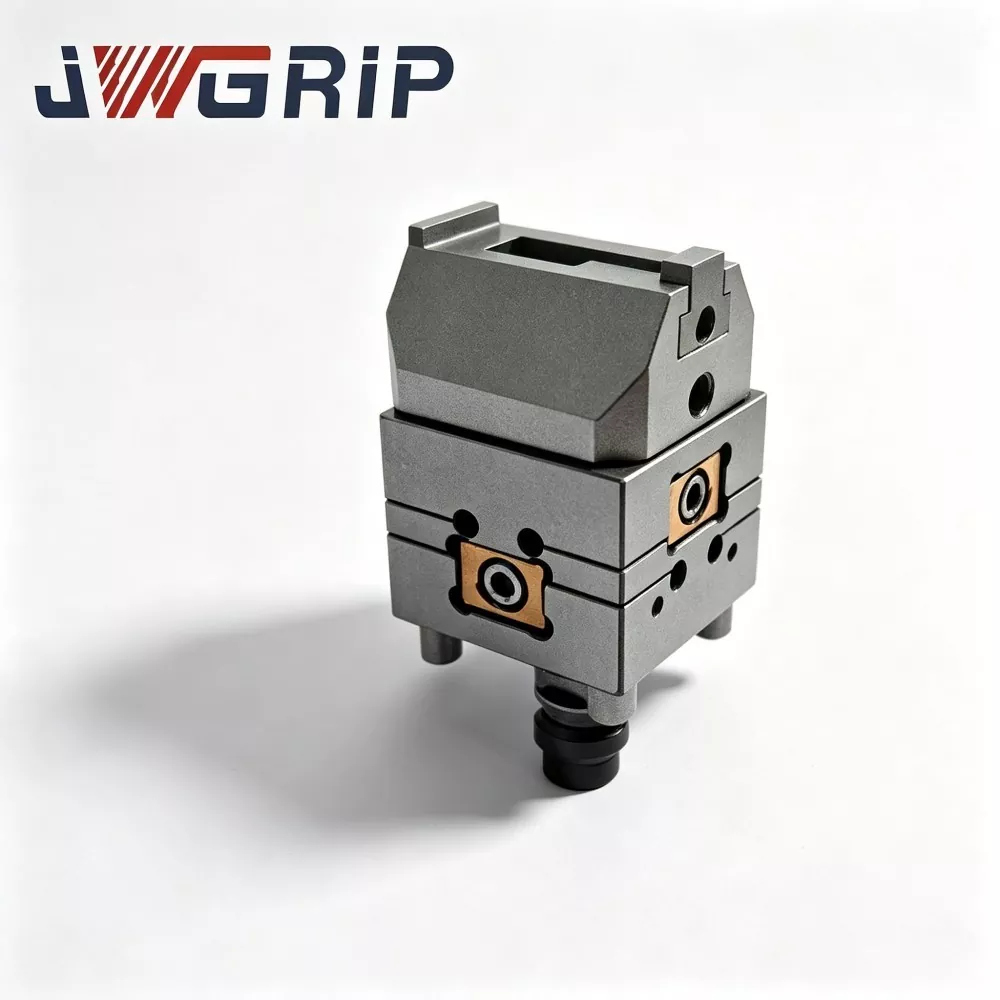
A JWGRIP a professzionális Robot Quick Change Gripper Tray Coupling gyártója és szállítója Kínában. Ez egy fejlett, integrált robot-végeffektor kapcsolóelem, amelyet kifejezetten rugalmas, pilóta nélküli automatizált gyártósorokhoz terveztek. Egyetlen egységbe integrálja a nagy szilárdságú ötvözött acél szerkezeti konfigurációt és a precíziós köszörülési folyamatot, megvalósítva a teljesen automatikus robotszerszámváltást kézi beavatkozás nélkül a megfogók, tálcák és egyéb végszerszámok cseréje során.
Ez a nagy teljesítményű robot gyorscserélő megfogótálca-csatlakozó rendkívül alacsony ismétlődő pozicionálási hibával, kiváló kifáradásgátló teljesítménnyel és ultrahosszú élettartammal rendelkezik, valamint támogatja az automatikus zárási és feloldási jel visszacsatolását, hogy megfeleljen a pilóta nélküli gyártás intelligens működési követelményeinek. Szigorúan nyersanyagvizsgálattal, CNC precíziós megmunkálással, professzionális hőkezeléssel és felületedzési eljárással gyártják, minden tengelykapcsoló átfogó késztermék-teljesítmény-vizsgálaton és folyamatos ciklikus terhelési ellenőrzésen esik át, megfelelve a CE mechanikai biztonsági szabványoknak.
Stabil és állandó mechanikai teljesítményt biztosít hosszú távú ciklikus kapcsolási forgatókönyvek esetén. Széles körben kompatibilis a többmárkás ipari robotmodellekkel, széles körben alkalmazzák az új energia akkumulátor-összeállításban, a 3C elektronikai gyártásban, az autóalkatrész-összeszerelésben és az intelligens logisztikai válogatóműhelyekben. Támogatja a professzionális műszaki rajzellátást, a helyszíni konzultációt és a teljes körű értékesítés utáni műszaki útmutatást, hatékonyan lerövidíti a robot rugalmas gyártósor-felújítási projektjeinek megvalósítási ciklusát a globális ipari ügyfelek számára.
Az alapvető munkamechanizmus bemutatása
A Robot Quick Change Gripper Tray Coupling egy dedikált robotvégű gyorscserélhető interfész, amelyet főként a robotmegfogó modulok és az anyaghordozó tálcás modulok közötti gyors váltáshoz használnak.
E csatlakozás nélkül a tálca és a megfogó közötti minden csere megköveteli a gyártósor leállítását, a csavar kézi eltávolítását, a nullapont beállítását és a koordináták kalibrálását. Egyszeri szerszámcsere 10-30 percet vesz igénybe, és nagymértékben csökkenti az automatizált sorok teljes berendezés-hatékonyságát (OEE).
A tengelykapcsoló két magegységből áll:
1. Robotoldali alap (főoldal): Tartósan a robotperemhez rögzítve.
2. Szerszámoldali adapter (szolgaoldal): külön felszerelve minden egyes megfogóra és minden tálcára.
Munkafolyamat:
1. A robot a dokkolóállomásra költözik, és közel hozza a robotoldali alapot a célszerszámoldali adapterhez (fogóhoz vagy tálcához).
2. A sűrített levegő meghajtja a beépített mechanikus reteszelő fogakat a rögzítéshez, ezzel teljessé téve a mechanikus reteszelést.
3. A nagy pontosságú helymeghatározó csapok és helymeghatározó furatok pontos ismételt pozicionálást tesznek lehetővé. A beépített pneumatikus járatok automatikusan csatlakoztatják a szerszámoldali gázköröket a vákuum vagy a pneumatikus fogantyús tápláláshoz.
4. A belső érzékelő valós idejű zárolási állapotjelet táplál vissza a robotvezérlő rendszerbe. A robot csak azután hajtja végre a további kezelési feladatokat, hogy megkapta a „helyrezárás” megerősítő jelet, megelőzve a munkadarab nem teljes reteszelése miatti véletlen leesését.
5. Ha szerszámcserére van szükség, a robot feloldó jelet ad ki; a levegőáramkör nyomást enged; mechanikus-zár-fogak kioldása; A robot eltávolodik az aktuális szerszámtól, és a következő cél-végeffektussal dokkol.
A legtöbb készen kapható, általános célú gyorscserélő tárcsa nem rendelkezik szerkezeti optimalizálással a vegyes tálca-megfogó váltakozó terhelési feltételekhez. A tálcás szerszámok nagy felületű excentrikus terhelést generálnak, míg a kompakt megfogók koncentrált terhelést biztosítanak; az ismételt váltakozás felgyorsítja a nullapont-felületi kopást. Több száz robotállomás-utólagos felszerelési projekt tapasztalatára támaszkodva a JWGRIP optimalizálja ennek a tengelykapcsolónak a teherhordó elosztását és a nullapont-védelmi konstrukciót, hogy fenntartsa a hosszú távú pozicionálási stabilitást váltakozó excentrikus terhelési és koncentrált terhelési ciklusok mellett.
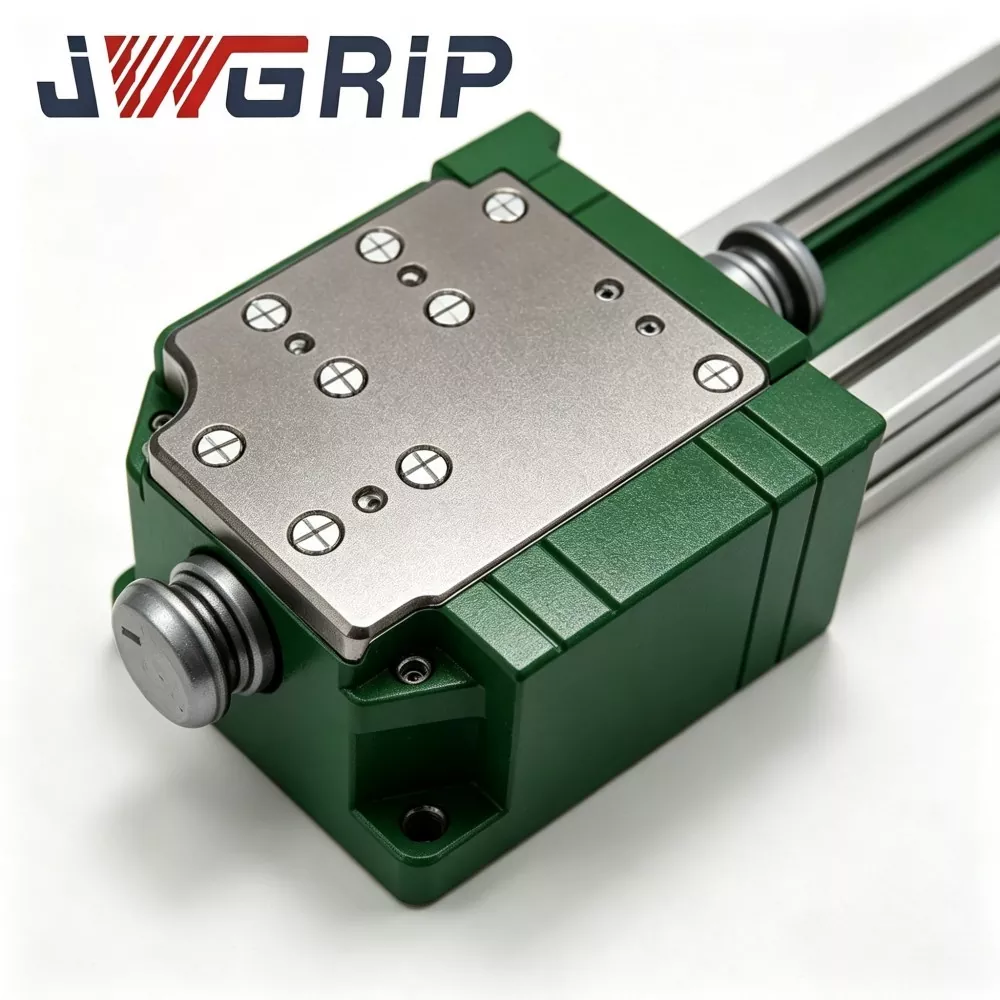


Tipikus műveleti fájdalom-pontok elemzése
Azok a gyárak, amelyek többszerszámos vegyes kezelést (tálca + megfogó) alkalmaznak ipari robotokon keresztül, általában a következő szűk keresztmetszetekbe ütköznek a szokásos gyorscsere-megoldásoknál:
1. Hosszú kézi szerszámcsere állásidő A csavarok gyakori szét-/összeszerelése, nullapont-beállítás és koordináta-újrakalibrálás a gyártási idő nagy részét lefoglalják, csökkentik az OEE-t és korlátozzák az automatizált állomások kimeneti kapacitását.
2. Emberi művelet által kiváltott pozíció-pontosság-ingadozás A kézi beállítás minősége nagymértékben függ a kezelő jártasságától. A pozícióeltérés több szerszámcsere ciklus után felhalmozódik, és rontja az összeszerelés konzisztenciáját.
3. Biztonsági kockázatok kézi szerszámcsere esetén A mozgó robotvég közelében végzett kézi beavatkozás ütközés-sérülésveszélyt idéz elő ismételt szerszámcsere műveletek során.
4. Idő előtti nullapont-felület kopás váltakozó terhelés mellett. Az általános célú gyorscserélő tárcsákat egy típusú véghajtóművekhez tervezték. A nagy excentrikus terhelésű tálcák és a koncentrált terhelésű megfogók közötti váltakozás felgyorsítja a helymeghatározási felületi kopást, ami az ismételt pozicionálási pontosság csökkenéséhez és a gyakori karbantartáshoz vezet.
5. Nem elegendő a jel-visszacsatolás biztonsági mechanizmusa Egyes alacsony költségű gyorscserélő egységekből hiányzik a valós idejű zárolási állapot visszajelzés. A robot tökéletlen reteszelési körülmények között mozgást hajthat végre, és a munkadarab leejtését okozhatja.
A JWGRIP Robot Quick-Change Gripper-Tray Coupling a fent említett fájdalompontokat öt alapvető tervezési intézkedéssel kezeli: dedikált vegyes terhelésre optimalizált teherhordó szerkezet, mechanikus reteszelés ejtésgátló mechanizmus, valós idejű zárolási állapot érzékelő visszacsatolás, modulárisan cserélhető kopóalkatrészek, több fokozatú-mátrix terhelés 0 kg termék.
Modul összetétele
A JWGRIP Robot Quick Change Gripper Tray Coupling hat kulcsfontosságú funkcionális modulból áll:
① Robotoldali mester-bázis összeállítás
② Szerszámoldali slave-adapter szerelvény
③ Mechanikus-reteszelő-reteszelő-fogcsoport (leesésgátló biztonsági szerkezet)
④ Nagy pontosságú helymeghatározó csap és helymeghatározó furat pozicionáló készlet
⑤ Beépített pneumatikus átjáró egység
⑥ Zárolási állapot észlelő érzékelő és jelkimeneti egység
Szerkezeti leírás
1. Robotoldali mester-alap összeállítás A fő rögzítőalap a robotperemre van rögzítve; nagy szilárdságú ötvözött acél, feszültségmentesítéssel kezelt és precíziósan köszörült kulcspárosítási alapfelületek. Elviseli a szerszámoldali végkifejezőktől származó összetett dinamikus terheléseket.
2. Szerszámoldali szolga-adapter szerelvény A szerszámvég csatlakozólemeze, külön-külön szerelve minden egyes megfogóra és tálcára. A dokkolási méretben, a nullapont-felületben és a gázáramkör interfészében illeszkedik a mesterbázishoz.
3. Mechanikus-reteszelő-zárfog-csoport Pneumatikusan működtetett mechanikus-reteszelő fogak. Dokkolás után pozitív mechanikai kapcsolódást észlel. Még akkor is, ha a pneumatikus betáplálás véletlenül meghibásodik, a mechanikus reteszelés zárt állapotban marad, hogy megakadályozza a szerszám leesését, teljesítve a CE-kompatibilis passzív biztonsági védelmet.
4. Nagy pontosságú helymeghatározó csap- és helymeghatározó furat-pozícionáló készlet A precíziósan köszörült rögzítőcsapok és rögzítőlyukak garantálják az ismételt pozicionálási teljesítményt ≤±0,008 mm-ig minden dokkolás után. A speciálisan optimalizált teherhordó persely lassítja a váltakozó excentrikus terhelés / koncentrált terhelés miatti kopást.
5. Integrált beépített pneumatikus átjáró-szerelvény Beépített, zárt gázköri csatornák a master és a slave oldalon. Automatikusan befejezi a pneumatikus csatlakozást a dokkolás során, sűrített levegőt szállítva a pneumatikus megfogókhoz vagy vákuumtálcákhoz extra külső csőelrendezés nélkül.
6. Zárásállapot-érzékelő érzékelő és jelkimeneti egység A fedélzeti érzékelő érzékeli a tényleges mechanikus reteszelés állapotát, és kapcsolójelet ad ki a robot-PLC rendszer felé. A robot mozgási logikája konfigurálható úgy, hogy csak a „teljesen zárt” megerősítő jel vétele esetén engedélyezze a mozgást.
Alapvető műszaki előnyök
1. Vegyes töltetre optimalizált szerkezet a tálca-megfogó váltakozó cseréjéhez
A legtöbb piacon kapható gyorscserélő lemez egyetlen kategóriájú végfelhasználókat céloz meg. Ez a tengelykapcsoló megerősíti a teherhordó gyűrűt és a rögzítőcsapos perselyszerkezetet a nagy felületű tálcák és a kompakt megfogók gyakori váltogatásához. Csökkenti az alapfelületi kopást váltakozó excentrikus terhelés és koncentrált terhelés mellett. Helyszíni projektek által igazolt: több mint 1 millió stabil dokkolási ciklus névleges terhelés mellett, 24 órás ciklikus gyártás.
2. ≤±0,008 mm-es ismétlési pozicionálási pontosság a szerelési konzisztencia érdekében
Nagy pontosságú ötvözetből készült csapágyperselyeket és csiszolt rögzítőcsapokat alkalmaz. A tálca-fogó csere után a robotprogram koordinátái nem igényelnek nagy léptékű újrakalibrálást, így drasztikusan csökken a helyszíni mérnök hibakeresési munkaterhelése. Kritikus a nagy pontosságú forgatókönyveknél, mint például az új energiájú akkumulátor-cellák egymásra rakása és a 3C komponensek összeszerelése.
3. Kettős biztonsági kialakítás: mechanikus önreteszelő + elektromos zárállapot-visszajelzés
A passzív mechanikus reteszelés reteszelt állapotot tart a levegőellátás véletlen megszakadása esetén, hogy elkerülje a szerszám hirtelen szétválását. A robotvezérlő csak a „teljesen zárt” elektromos visszacsatoló jel vétele után tud mozgást végrehajtani. Ez a CE-tanúsítvánnyal rendelkező kettős biztonsági mechanizmus kiküszöböli a fő biztonsági kockázatokat a pilóta nélküli műhelyekben.
4. Moduláris kopóalkatrész-architektúra az alacsony költségű karbantartás érdekében
A kulcsfontosságú fogyóelemek, beleértve a rögzítőcsap-hüvelyeket és a tömítőgyűrűket, osztott moduláris kialakításúak. A felhasználók csak a helyi kopó alkatrészeket cserélhetik ki anélkül, hogy levennék a fő bázist a robotperemről. Lerövidíti a berendezések leállási idejét és csökkenti a hosszú távú karbantartási költségeket. A pótalkatrész-készletek a főegység árajánlatával együtt szállíthatók.
5. Széles körű névleges terhelésű mátrix és több robotmárka kompatibilitása
Raktári termék névleges teherbírása 3 kg-120 kg. A szerelőkarima méretei megfelelnek a főbb robotipari szabványoknak, kompatibilisek az ABB, FANUC, KUKA, YASKAWA és a hazai kínai robotmárkákkal. Támogatja a csatlakozást vákuumtálcákkal, mechanikus megfogókkal, pneumatikus pofákkal és egyéb végszerelőkkel. Egyedi tervezésű karima, teherbírás vagy tömítési szerkezet módosítása speciális igényekhez elérhető.
6. Teljes házon belüli gyártás és teljes körű műszaki támogatás
Az alapvető folyamatokat, beleértve a nyersanyag-szűrést, a hőkezelést, a precíziós megmunkálást és a késztermék ciklikus tesztelését, a JWGRIP gyárában végzik el, az alapvető folyamatok kiszervezése nélkül. A mérnöki csapat 2D/3D rajzokat, telepítési kézikönyveket és paraméter-beállítási javaslatokat biztosít a végfelhasználók számára.
Több iparágra kiterjedő alkalmazási forgatókönyvek
1. Új energiájú akkumulátor- és energiatároló modul-összeszerelő vezetékek
A lítium-ion akkumulátormodul műhelyekben egy robotnak felváltva kell használnia a vákuumszívó tálcát a modul szállításához és a mechanikus megfogót a rögzítőelemek meghúzásához. A JWGRIP tengelykapcsoló pilóta nélküli automatikus szerszámcserét valósít meg. A szerszámcsere időtartama a kézi 15 percről az automatikus 3 másodpercre csökken, élesen lerövidítve a szerszámcsere okozta gyártósor állásidőt. Dél-Kínában több energiatároló berendezés-gyártó is alkalmazta ezt a megoldást.
2. 3C-Electronic-Product Assembly gyártósorok
Mobiltelefon-alkatrészek és notebook-héj összeszerelő állomások esetén a kis terhelésű (3-10 kg) tengelykapcsoló kis méretű anyagtálcákkal és miniatűr pneumatikus megfogókkal működik együtt. A nagy pontosságú dokkolás elkerüli a szerszámcsere okozta összeszerelési eltéréseket, és támogatja a precíziós elektronikai alkatrészek nagy sebességű folyamatos összeszerelését.
3. Automatikus autóalkatrész-összeszerelő műhelyek
Az autóalkatrészek gyártásához robotokra van szükség, hogy kezeljék az ömlesztett anyagokat tartalmazó tálcákat és a rögzítő megfogók elhelyezését. Közepes-nagy teherbírású (25-120 kg) tengelykapcsoló gyakori szerszámcsere feladatokat vállal.
4. Intelligens logisztikai automatizált válogatóállomások
Az automatizált anyagválogató műhelyekben a robot váltakozik az egész dobozos szállítótálcás és az egydarabos komissiózó-megfogó között. Egy robot többfunkciós működést valósít meg, csökkentve az automatizált válogatórendszerek teljes beruházását.
Gyártási munkafolyamat és minőség-ellenőrzési keretrendszer
A JWGRIP az ISO 9001:2015 minőségirányítási rendszert alkalmazza a teljes gyártási láncban. A házon belüli berendezések közé tartoznak a CNC megmunkáló központok, a magas hőmérsékletű hőkezelő kemencék, a precíziós csiszológépek, a metallográfiai ellenőrző műszerek, az átfogó ciklikus terhelésű próbapadok és a sópermetes vizsgálóberendezések. Minden mag-alkatrész megmunkálása belsőleg történik, nem pedig kész kihelyezett alkatrészek beszerzése.
Teljes gyártási munkafolyamat:
1. Nyersanyag bejövő ellenőrzés: Az ötvözött acélrúd anyaga kémiai összetétel elemzést és keménységi vizsgálatot kap; A nem megfelelő alapanyagokat a gyártás megkezdése előtt elutasítják.
2. CNC nagyoló megmunkálás és befejező megmunkálás: A főtest, a rögzítőcsapház és a rögzítőfog alkatrészek formázása nagy pontosságú CNC berendezéssel.
3. Vákuumos hőkezelés és felületedzés: A fő teherviselő alkatrészek hűtésen és temperálásán mennek keresztül a keménység és a kopásgátló teljesítmény javítása érdekében.
4. Precíziós köszörülési folyamatok: A kritikus alapfelületek és a rögzítőcsapfuratok finom csiszolást kapnak, hogy megfeleljenek a szigorú mérettűrési és felületi érdesség követelményeinek.
5. Alkatrészek összeszerelése és pneumatikus áramkörök üzembe helyezése: szerelje össze a rögzítőfogakat, a tömítőelemeket és az érzékelőegységeket; végezzen belső gázköri légtömörségi vizsgálatot.
6. Teljes funkciójú ciklikus terhelési tesztelés: Minden kész tengelykapcsoló ezerszeres reteszelő-kioldó ciklikus szimulációt hajt végre névleges terhelés mellett; ellenőrizze az ismételt pozicionálás pontosságát, a légtömörséget és a jel-visszacsatolás megbízhatóságát; a nem minősített egységeket visszaküldik átdolgozásra.
7. Végső ellenőrzés és lézeres jelölés: méret-ellenőrzés, megjelenés-ellenőrzés, tanúsító jelölés; a minősített termékek a késztermékek raktárába kerülnek raktározás céljából.
Karbantartási útmutató
1. Napi szemrevételezés: Minden gyártási műszak előtt szemrevételezéssel ellenőrizze az alapfelületeket, a rögzítőfog munkaterületet és a tömítőgyűrűket, hogy nincsenek-e rajta forgácsok, szennyeződések vagy mechanikai sérülések. Távolítsa el az idegen szennyeződéseket száraz sűrített levegővel.
2. Ciklusszámláláson alapuló karbantartási kioldó: 24 órás folyamatos gyártás alatt 300 000 dokkoló ciklusonként ellenőrizze a rögzítőcsap hüvelyeket és a tömítőgyűrűket. Tisztítsa meg az alapfelületeket és hordjon fel kopásgátló zsírt. Cserélje ki a fogyó alkatrészeket, ha karcolás vagy nyilvánvaló kopás látható. Lerövidítse a karbantartási intervallumot erősen poros műhelykörnyezet esetén.
3. Ne használjon emlékeztetők: Tiltsa meg a túlzott terhelésű alkalmazást. Tiltsa meg az erőszakos ütközést a mester-bázis és a slave-adapter között. Professzionális-műszaki útmutatás nélkül ne szerelje szét a belső mechanikus-zár-fog szerelvényt.
4. Hosszú távú üresjárati tárolás elleni védelem: Tisztítsa meg a teljes tengelykapcsoló egységet, vigyen fel rozsdagátló zsírt az alapfelületekre és a rögzítőfogfelületekre; száraz porálló szekrényben tárolja.
Értékesítés utáni
1. Távoli online műszaki útmutatás a telepítéshez, az üzembe helyezéshez és a helyszíni hibaelhárításhoz.
2. Minden beszerzési megrendeléshez mellékelve a teljes körű üzemeltetési-karbantartási dokumentációt.
3. Mérnöki szintű műszaki tanácsadás OEM-egyedi projektekhez: karima méretének módosítása, tömítési szerkezet korszerűsítése, speciális terhelési adaptáció stb.
4. Nagy volumenű projektalapú megrendelésekhez elérhető, alkudható, fizetett helyszíni műszaki szolgáltatás.
5. Független pótalkatrész-ellátás a rögzítőcsaphüvelyekhez, tömítőgyűrűkhöz és más kopható alkatrészekhez, amely támogatja az ügyféloldali technikusok általi helyszíni cserét.
6. A jótállás leírása: 2 év garancia a nem fogyóképes fő szerkezeti elemekre, megfelelő beépítési és névleges terhelési üzemi feltételek mellett. Az elhasználódó kopóalkatrészek (tömítőgyűrűk, rögzítőcsap-hüvelyek) nem tartoznak a szabad garancia hatálya alá. A nem megfelelő szerelés, túlterhelés, mesterséges ütközés vagy a specifikáción túli vegyi korrózió által okozott károkra nem vonatkozik a garancia.
Beszerzési és projektértékelési referencia
A JWGRIP Robot Quick Change Gripper Tray Coupling alapértéke: Célra optimalizált vegyes tálcás-megfogó váltakozó teherhordó szerkezet, ≤±0,008 mm-es ismétlési pozicionálási pontosság, mechanikus reteszelés + elektromos jel kettős biztonsági mechanizmus, EM kopó- és modulárisan cserélhető alkatrész egyedi tervezési képesség. Megoldja a kulcsfontosságú automatizálási állomás szűk keresztmetszeteit: hosszú kézi szerszámcsere állásidő, ember okozta pozicionálási eltérés, kézi beavatkozás biztonsági kockázatai, felgyorsult nullapontkopás váltakozó excentrikus és koncentrált terhelés mellett, hiányos reteszelés-biztonsági védelem.
Projektértékelési emlékeztetők:
1. Erősítse meg a robotperem tényleges méretét és a szükséges névleges terhelést (vegye figyelembe a dinamikus ütőterhelést, ne pusztán a véghajtómű statikus súlyát). Tartson fenn megfelelő biztonsági tartalékot.
2. Eszközcsere-objektumok tisztázása: felsorolja azon megfogók és tálcák számát, amelyeket fel kell szerelni szerszámoldali segédadapterekkel.
3. Ellenőrizze a műhely sűrített levegő forrásának minőségét és nyomásstabilitását; erős nyomásingadozás esetén javasoljuk a légszűrő-nyomás-szabályozó kombinációt.
4. Erősítse meg a robot-PLC IO-erőforrás állapotát a zárolási állapot-jel vételéhez. A JWGRIP ingyenes elektromos interfész-dokumentációt biztosít.
5. A szabványos raktárkészlettel rendelkező változatok gyors szállítást tesznek lehetővé; OEM egyedi tervezési szolgáltatást fogad el a speciális karimás, speciális tömítési minőségű vagy speciális terhelési követelményekhez.
GYIK
1. kérdés: Ez a tengelykapcsoló elvégezheti a teljesen automatikus szerszámcserét kézi munka nélkül?
Igen. A Robot Quick Change Gripper Tray Coupling pneumatikus vezérlőjelet kap a robotrendszertől, és automatikusan befejezi a zárást/feloldást. Szerszámcsere logika integrálható a robotprogramba. Vegye figyelembe, hogy konfigurálnia kell a megfelelő szerszámtároló állványt az üresjárati megfogók és tálcák tárolására.
2. kérdés: Szükséges a koordináták újrakalibrálása a tálca és a megfogó cseréje után?
This coupling achieves ≤±0.008 mm repeat-positioning-accuracy under correct-installation condition. Large-scale coordinate recalibration is unnecessary; minor fine-tuning is acceptable during first-time commissioning.
3. kérdés: Alkalmazkodhat-e a nem szabványos egyedi robotkarima méretekhez?
A készletszabványos verzió megfelel a főbb robotperem specifikációknak. A nem szabványos karimás követelmények esetén a rendelés leadása előtt nyújtson be rajzot; A szerelési felület méretének OEM egyedi megmunkálása megvalósítható.
4. kérdés: Mi történik, ha a sűrített levegő ellátás megszakad a robot mozgása közben?
A beépített mechanikus önreteszelő szerkezet légnyomás nélkül is rögzítve tartja a reteszfogakat, megelőzve a szerszámok leejtését. A feloldási művelet csak akkor történhet meg, ha a nyitási jel ÉS az érvényes légnyomás egyaránt jelen van.
5. kérdés: Melyek a kulcsfontosságú karbantartási elemek a hosszú távú, folyamatos ciklikus gyártáshoz?
Fő munka: alapfelületek és zárfogak tisztítása; ellenőrizze a tömítőgyűrűket és a rögzítőcsap-perselyeket ciklikus számlálás útján; töltse fel a kopásgátló zsírt; cserélje ki a fogyóalkatrészeket, amint nyilvánvaló kopás jelentkezik. Lerövidítse a karbantartási ciklust a magas porral rendelkező műhelyekben.
Kérdés küldése
Elérhetőségei
-
Cím
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong tartomány, Kína
-
Tel
-
Email
Üdvözöljük, hogy küldje el kérdését a JWGRIP-nek. Professzionális műszaki és értékesítési csapatunk ingyenes lámpatest-választást, testreszabott megoldástervezést és pontos árajánlatot biztosít.
Hírek Ajánlások